132_SPI_멀티슬레이브연동 🌲🔌
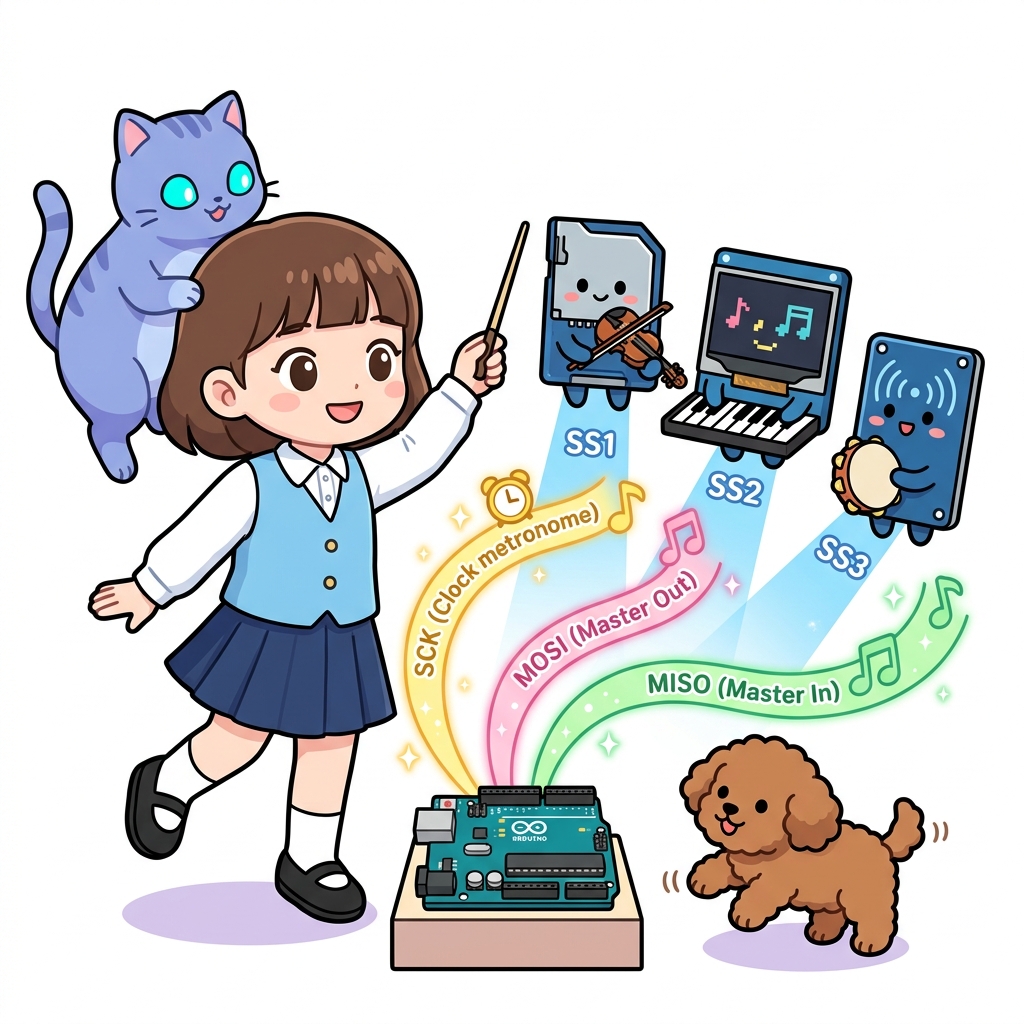
도로시와 지니가 함께하는 1:N 다중 SPI 네트워크 완벽 정복
- 👧 도로시: “지니야! 슬레이브가 2대 이상일 때는 4가닥 선을 어떻게 연결해야 신호가 충돌하지 않고 안전하게 통신할 수 있어?”
- 🐱 지니: “두 가지 훌륭한 방법이 있어! 슬레이브마다 따로따로 SS 핀을 배정하는 독립 SS(Independent SS) 방식과, 기차처럼 줄줄이 엮는 데이지 체인(Daisy Chain) 방식이란다!”
-
🐶 토토: “바우! 지휘자의 손짓 하나로 오케스트라의 특정 독주자만 깨우는 마법이다 멍!”
- 🖥️ 강의 슬라이드: slides.md
1. 멀티 슬레이브의 두 가지 연결 전략
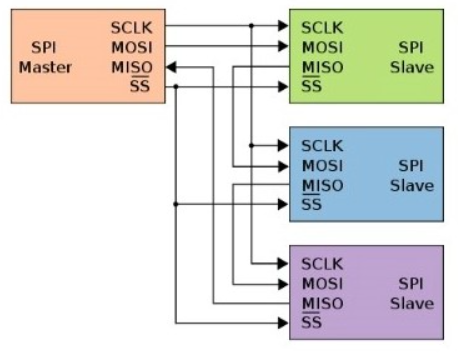
🗺️ 독립 SS vs 데이지 체인의 비교 분석
마스터 1대에 복수의 SPI 주변장치를 연결할 때는 시스템의 목적과 핀 가용성에 맞춰 방식을 선택합니다.
| 연결 방식 | 연결 구조 | 필요 SS 핀 수 | 장점 | 단점 |
|---|---|---|---|---|
| 독립 SS 방식 (Independent) | MOSI/MISO/SCK 공통 병렬 버스 SS 선만 개별 1:1 연결 | N개 (슬레이브 개수만큼) | 표준 SPI 장치라면 모두 지원, 소프트웨어 제어가 매우 직관적임 | 슬레이브가 많아지면 마스터의 디지털 핀 소모가 큼 |
| 데이지 체인 방식 (Daisy Chain) | 마스터 MOSI ➡️ 슬레이브1 ➡️ 슬레이브2 ➡️ 마스터 MISO | 단 1개 (모든 장치 공통 SS) | 마스터의 GPIO 핀을 획기적으로 절약, 배선이 단순함 | 해당 기능을 지원하는 전용 칩 (예: MAX7219)만 사용 가능 |
2. 독립 SS(Independent SS) 방식의 회로도
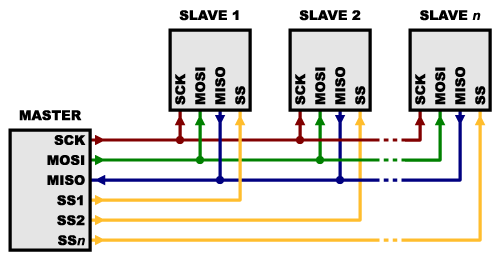
📌 가장 널리 쓰이는 표준 다중 연결법
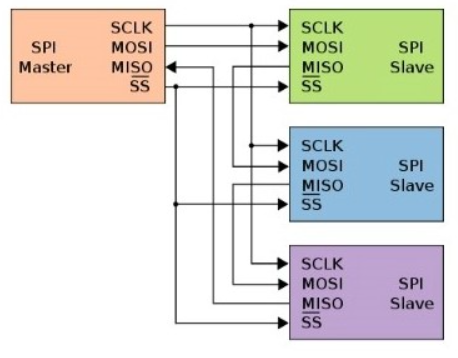
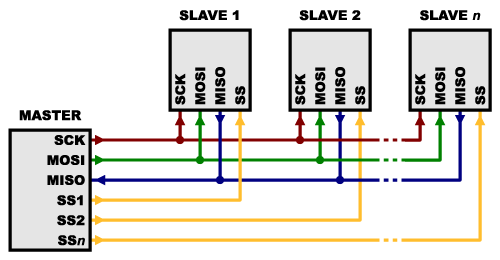
독립 SS 방식에서는 3개의 버스 라인은 모든 슬레이브가 브레드보드에서 한 묶음으로 공유합니다.
- 공유 신호선 (Parallel Shared Bus):
- SCK (D13): 슬레이브 1, 2, 3의 SCK 핀에 모두 병렬 연결
- MOSI (D11): 슬레이브 1, 2, 3의 MOSI 핀에 모두 병렬 연결
- MISO (D12): 슬레이브 1, 2, 3의 MISO 핀에 모두 병렬 연결
- 개별 선택선 (Individual Slave Select):
- 마스터 D10 핀 ➡️ 슬레이브 1의 SS
- 마스터 D9 핀 ➡️ 슬레이브 2의 SS
- 마스터 D8 핀 ➡️ 슬레이브 3의 SS
[!IMPORTANT] 동시 활성화 절대 금지! 마스터는 절대로 2개 이상의 SS 핀을 동시에 LOW로 내려서는 안 됩니다. 두 슬레이브가 동시에 MISO 라인으로 전압(HIGH/LOW)을 밀어내면 단락(쇼트)이나 데이터 충돌이 발생합니다.
3. 독립 SS 방식의 제어 코드 구조
🎯 원하는 슬레이브만 LOW로 콕 집어 순차 통신하기!
마스터 아두이노는 통신 직전에 해당 슬레이브의 SS 핀만 LOW로 내리고, 송수신이 끝나면 즉시 HIGH로 복구합니다.
#include <SPI.h> // 표준 SPI 라이브러리

const int SS_SLAVE1 = 10; // 1번 슬레이브 전용 SS 핀
const int SS_SLAVE2 = 9;  // 2번 슬레이브 전용 SS 핀

void setup() {
  pinMode(SS_SLAVE1, OUTPUT);
  pinMode(SS_SLAVE2, OUTPUT);

  // 두 슬레이브 모두 초기 상태는 비활성화(HIGH)로 설정
  digitalWrite(SS_SLAVE1, HIGH);
  digitalWrite(SS_SLAVE2, HIGH);

  SPI.begin();
  SPI.setClockDivider(SPI_CLOCK_DIV16); // 1MHz 클록
}

void loop() {
  // 1. 1번 슬레이브와 데이터 교환
  digitalWrite(SS_SLAVE1, LOW);  // 1번 슬레이브 깨우기!
  byte data1 = SPI.transfer(0xAA); // 0xAA를 보내고 응답 1바이트 수신
  digitalWrite(SS_SLAVE1, HIGH); // 1번 슬레이브 재우기

  delay(10); // 버스 안정화 시간

  // 2. 2번 슬레이브와 데이터 교환
  digitalWrite(SS_SLAVE2, LOW);  // 2번 슬레이브 깨우기!
  byte data2 = SPI.transfer(0xBB); // 0xBB를 보내고 응답 1바이트 수신
  digitalWrite(SS_SLAVE2, HIGH); // 2번 슬레이브 재우기

  delay(500); // 주기적 반복
}
4. 기차 놀이 방식: 데이지 체인 (Daisy Chain)
🚂 꼬리에 꼬리를 무는 시프트 레지스터 체인
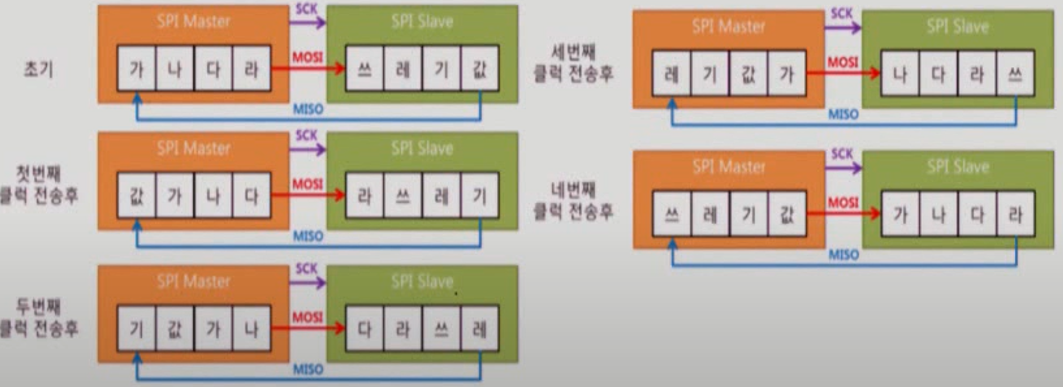
데이지 체인은 이전 슬레이브의 데이터 출력을 다음 슬레이브의 데이터 입력으로 직렬 연결하는 기차 방식입니다.
graph LR
    Master["Master Arduino"] -->|"MOSI"| S1["Slave 1"]
    S1 -->|"MISO ➡️ MOSI"| S2["Slave 2"]
    S2 -->|"MISO ➡️ MOSI"| S3["Slave 3"]
    S3 -->|"MISO"| Master
    Master -.->|"공통 SS (단 1선)"| S1 & S2 & S3
    Master -.->|"공통 SCK"| S1 & S2 & S3
- 동작 원리:
- 마스터가 첫 1바이트를 쏘면 슬레이브 1의 레지스터에 들어갑니다.
- 다음 1바이트를 쏘면 첫 번째 바이트는 슬레이브 2로 밀려나고, 새 바이트가 슬레이브 1에 채워집니다.
- 원하는 만큼 비트를 밀어 넣은 뒤 공통 SS 핀을 LATCH(HIGH)하면 모든 슬레이브가 동시에 출력을 갱신합니다!
- 대표 활용 사례:
- MAX7219 기반 8x8 LED 도트 매트릭스 모듈 여러 개를 연결할 때 기본 사용됩니다.
5. SPI 타이밍과 클록 동기화 프로토콜
⚡ 매 클록 펄스마다 1비트씩 이동하는 기계적 정확성
SPI 통신은 불필요한 스타트/스톱 비트나 디바이스 주소 프레임이 전혀 없습니다.
sequenceDiagram
    autonumber
    participant M as Master SCK
    participant MOSI as MOSI Data (Master Out)
    participant MISO as MISO Data (Slave Out)

    Note over M: 클록 펄스 1
    MOSI->>MOSI: Bit 7 출력
    MISO->>MISO: Bit 7 반환
    Note over M: 클록 펄스 2 ~ 7
    MOSI->>MOSI: Bit 6 ~ Bit 1 순차 이동
    MISO->>MISO: Bit 6 ~ Bit 1 순차 반환
    Note over M: 클록 펄스 8
    MOSI->>MOSI: Bit 0 완료
    MISO->>MISO: Bit 0 완료 (1바이트 교환 완료!)
- 정확히 8번의 클록 펄스로 1바이트 교환이 끝나며 지연 시간이 거의 0에 수렴합니다.
🌟 도로시와 지니의 핵심 요약 노트!
- 👧 도로시: “독립 SS 방식을 쓰면 SS 핀 번호만 바꿔주면서 여러 대의 슬레이브를 자유자재로 조종할 수 있고, 데이지 체인을 쓰면 선 1개로 수많은 LED 매트릭스를 조종할 수 있구나!”
- 🐱 지니: “완벽해! 이로써 우리는 UART 시리얼, I2C, SPI까지 아두이노의 3대 하드웨어 유선 통신을 모두 정복했단다!”
- 🐶 토토: “바우! 축하합니다! 07장 통신/연동 챕터의 모든 과정이 완벽하게 완료되었다 멍!”
서브목차