131_SPI_싱글슬레이브연동 🤝🔌
도로시와 지니가 함께하는 마스터-슬레이브 SPI 통신 실습
- 👧 도로시: “지니야! 두 대의 아두이노를 SPI 선 4개로 묶어서 서로 데이터를 실시간으로 주고받게 만들어보자!”
- 🐱 지니: “좋아! 마스터가 클록을 보내며 슬레이브의 카운트 숫자를 초고속으로 읽어오는 실습을 해보자!”
-
🐶 토토: “바우! MOSI, MISO, SCK, SS 신호선을 1:1로 정확하게 꽂아야 한다 멍!”
- 🖥️ 강의 슬라이드: slides.md
1. SPI 1:1 회로 배선도
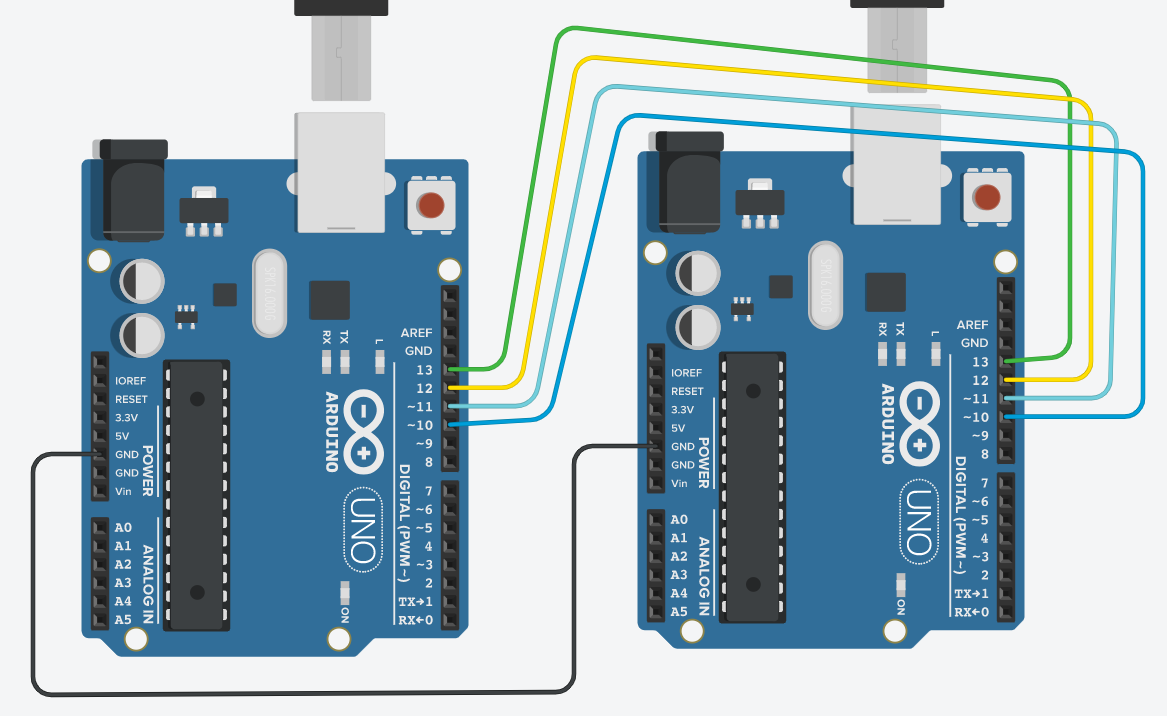
🔌 마스터와 슬레이브의 1:1 핀 매칭
SPI 통신은 UART 시리얼처럼 선을 엇갈려(Cross) 꽂지 않고, 마스터와 슬레이브의 동일한 SPI 핀끼리 1:1 직결합니다.
| 신호선 | 마스터 아두이노 우노 | 슬레이브 아두이노 우노 | 연결 목적 |
|---|---|---|---|
| MOSI | D11 | D11 | 마스터 데이터 출력 ➡️ 슬레이브 입력 |
| MISO | D12 | D12 | 슬레이브 데이터 출력 ➡️ 마스터 입력 |
| SCK | D13 | D13 | 마스터 동기 클록 공급 ➡️ 슬레이브 클록 수신 |
| SS | D10 | D10 | 마스터 선택 신호 (Active LOW) |
| GND | GND | GND | 두 보드 간 신호 기준 전위 공통 접지 |
[!CAUTION] MISO 핀 설정 주의: 슬레이브 보드에서 MISO 핀(12번)은 마스터로 데이터를 뿜어내는 유일한 출력이므로, 슬레이브 코드에서 반드시
pinMode(MISO, OUTPUT);으로 선언해주어야 합니다.
2. 마스터(Master) 아두이노 스케치
👑 슬레이브를 깨우고 데이터를 읽어오는 마스터
마스터는 1초마다 슬레이브 선택선(SS)을 LOW로 떨어뜨린 후, 1바이트 더미(Dummy) 데이터를 보내 슬레이브의 카운터 값을 맞교환해옵니다.
#include <SPI.h> // 아두이노 표준 SPI 라이브러리 포함

void setup() {
  Serial.begin(9600);   // PC 시리얼 모니터 출력용 (9600 bps)
  SPI.begin();          // 하드웨어 SPI 버스 초기화 (마스터 모드 자동 설정)
  digitalWrite(SS, HIGH); // 슬레이브를 평상시에는 비활성화(HIGH) 상태로 대기
  SPI.setClockDivider(SPI_CLOCK_DIV16); // 16MHz / 16 = 1MHz 클록 속도로 설정
}

void loop() {
  // 트랜잭션 시작 (속도 2MHz, 최상위 비트 우선, 모드 0)
  SPI.beginTransaction(SPISettings(2000000, MSBFIRST, SPI_MODE0));

  digitalWrite(SS, LOW);       // 1. 슬레이브 활성화 (Active LOW)
  byte received = SPI.transfer(0); // 2. 0(더미 바이트)을 전송하는 동시에 슬레이브가 보낸 1바이트 수신!
  digitalWrite(SS, HIGH);      // 3. 슬레이브 비활성화 (통신 종료)

  SPI.endTransaction();        // 트랜잭션 종료 및 SPI 버스 해제

  Serial.print("수신된 카운트 값: ");
  Serial.println(received);    // 읽어온 숫자 모니터에 출력

  delay(1000);                 // 1초 휴식 후 반복
}
3. SPI 전송 속도와 클록 분주비(Clock Divider)
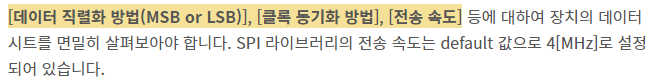
⏱️ 아두이노 16MHz 크리스탈을 쪼개어 사용해요!
아두이노 우노의 시스템 클록은 16MHz입니다. SPI 모듈은 내부 프리스케일러(Prescaler)를 통해 이 기본 클록을 나누어 안정적인 통신 주파수를 생성합니다.
| 분주비 상수 | 분주 비율 | 계산된 SPI 클록 주파수 | 비고 |
|---|---|---|---|
SPI_CLOCK_DIV2 |
1/2 | 8 MHz | 아두이노 우노 하드웨어 최대 한계 속도 |
SPI_CLOCK_DIV4 |
1/4 | 4 MHz | SPI.begin() 호출 시 기본 설정값 |
SPI_CLOCK_DIV8 |
1/8 | 2 MHz | 중간 길이 점퍼선에서 추천되는 속도 |
SPI_CLOCK_DIV16 |
1/16 | 1 MHz | 가장 안정적이며 실습에 권장되는 속도 |
SPI_CLOCK_DIV32 |
1/32 | 500 kHz | 신호 노이즈가 심할 때 적용 |
SPI_CLOCK_DIV64 |
1/64 | 250 kHz | 장거리 배선용 |
SPI_CLOCK_DIV128 |
1/128 | 125 kHz | 최저 속도 모드 |
4. SPI 4가지 통신 모드 (SPI_MODE 0 ~ 3)
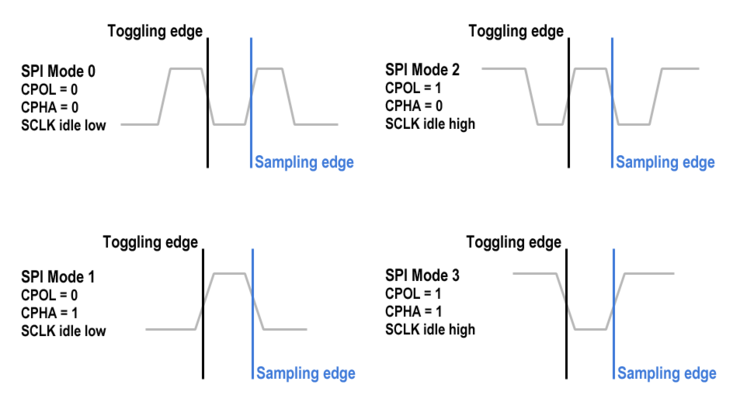
🌊 CPOL과 CPHA의 조합으로 정의되는 통신 규격
SPI는 클록 신호의 평상시 상태(CPOL)와 데이터를 샘플링하는 시점(CPHA)에 따라 4가지 모드로 나뉩니다.
graph TD
    CPOL["CPOL (Clock Polarity)"] -->|0: 평상시 LOW| C0["Idle = 0V"]
    CPOL -->|1: 평상시 HIGH| C1["Idle = 5V"]
    CPHA["CPHA (Clock Phase)"] -->|0: 첫 번째 에지| P0["First Edge Sampling"]
    CPHA -->|1: 두 번째 에지| P1["Second Edge Sampling"]

    C0 & P0 --> M0["SPI_MODE0 (가장 보편적)"]
    C0 & P1 --> M1["SPI_MODE1"]
    C1 & P0 --> M2["SPI_MODE2"]
    C1 & P1 --> M3["SPI_MODE3"]
SPI_MODE0(CPOL=0, CPHA=0):- 클록이 LOW 상태로 쉬다가 상승 에지(↑)에서 데이터를 샘플링하고 하강 에지(↓)에서 데이터를 변경합니다. 아두이노와 대부분의 센서 표준입니다.
5. 슬레이브(Slave) 아두이노 스케치
📥 인터럽트로 마스터의 클록에 즉각 응답!
슬레이브는 마스터가 언제 클록을 칠지 예측할 수 없으므로, AVR 하드웨어 인터럽트(SPI_STC_vect)를 사용하여 클록이 들어오는 즉시 데이터를 응답 레지스터에 탑재합니다.
#include <SPI.h>

volatile byte count = 0; // 인터럽트 서비스 루틴에서 공유하는 카운터 변수

void setup() {
  pinMode(MISO, OUTPUT); // 슬레이브의 유일한 출력 핀(12번)을 OUTPUT으로 설정!
  pinMode(MOSI, INPUT);  // 입력 신호선들
  pinMode(SCK, INPUT);
  pinMode(SS, INPUT);

  SPCR |= bit(SPE);      // SPCR 레지스터의 SPE(SPI Enable) 비트를 켜서 슬레이브 모드 활성화
  SPI.attachInterrupt(); // SPI 전송 완료 인터럽트 활성화
  Serial.begin(9600);    // 디버그용 시리얼 초기화
}

// 마스터가 클록을 보내 1바이트 교환이 일어날 때 하드웨어적으로 즉각 호출되는 인터럽트 루틴
ISR (SPI_STC_vect) {
  SPDR = count; // SPI 데이터 레지스터(SPDR)에 현재 카운터 값을 채워 넣어 마스터로 전송!
}

void loop() {
  count++;      // 1초마다 카운터 값을 1씩 증가
  delay(1000);
}
6. AVR 하드웨어 레지스터: SPCR과 SPDR
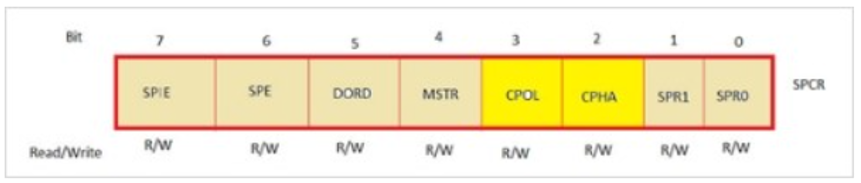
⚙️ ATmega328P 칩의 내부 SPI 하드웨어 엔진
아두이노 C++ 라이브러리 밑단에는 마이크로컨트롤러의 물리적 레지스터가 자리 잡고 있습니다.
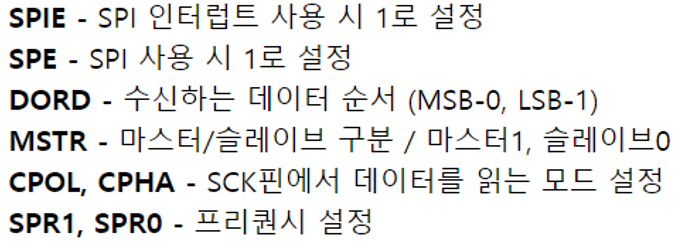
- SPCR (SPI Control Register):
SPE (SPI Enable): 1로 설정하면 칩 내부의 SPI 회로가 켜집니다.MSTR (Master/Slave Select): 0이면 슬레이브 모드, 1이면 마스터 모드가 됩니다.SPIE (SPI Interrupt Enable): 1로 설정하면 바이트 교환 완료 시SPI_STC_vect인터럽트를 발생시킵니다.
- SPDR (SPI Data Register):
- 8비트 직렬 시프트 레지스터입니다.
- 마스터가 SCK 클록 8개를 보내는 동안, 마스터의 SPDR 비트들과 슬레이브의 SPDR 비트들이 전선을 타고 1비트씩 맞교환됩니다!
7. 실행 결과 및 시리얼 모니터 검증
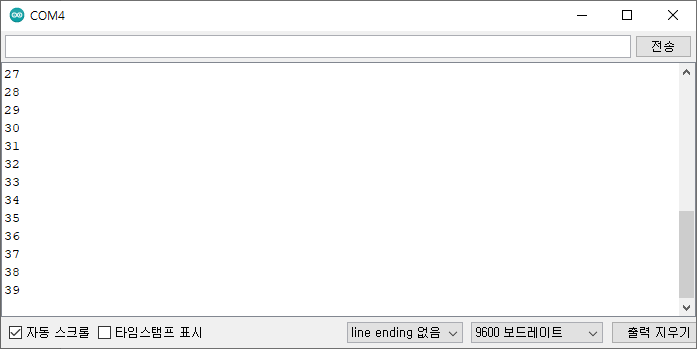
📈 슬레이브의 카운터 숫자가 실시간으로 도착!
마스터 아두이노의 시리얼 모니터를 9600bps로 열면 슬레이브가 1초마다 증가시키는 카운트가 한 글자도 빠짐없이 선명하게 출력됩니다.
--- 마스터 아두이노 시리얼 모니터 ---
수신된 카운트 값: 0
수신된 카운트 값: 1
수신된 카운트 값: 2
수신된 카운트 값: 3
수신된 카운트 값: 4
...
🌟 도로시와 지니의 핵심 요약 노트!
- 👧 도로시: “마스터가
SPI.transfer()를 쏘는 순간 슬레이브는 인터럽트로SPDR에 값을 담아 한 클록도 지체 없이 맞교환하는구나!” - 🐱 지니: “맞아! 슬레이브는
pinMode(MISO, OUTPUT);과SPCR |= bit(SPE);설정만 해주면 완벽한 SPI 주변장치로 변신한단다.” - 🐶 토토: “바우! 이제 슬레이브를 여러 대로 늘려 각각 다른 SS 핀으로 제어하는 멀티 슬레이브를 정복하자 멍!”
서브목차