103_핀변화인터럽트_PCINT 🎛️⚡
도로시와 지니가 함께하는 2번, 3번 핀 부족을 해결하는 ATmega328P의 전 핀 인터럽트(PCINT) 기술
- 👧 도로시: “지니야! 4륜 구동 스마트카를 만드는데, 바퀴 4개마다 회전수 엔코더를 달고 싶어! 그런데 아두이노 우노의 외부 인터럽트 핀은 2번, 3번 딱 2개뿐이잖아! 나머지 2개 바퀴는 펄스를 어떻게 세지?”
- 🐱 지니: “걱정 마! 아두이노 메인 칩 속에는 사실 거의 모든 핀(디지털 0~13번, 아날로그 A0~A5번)에서 신호 변화를 낚아채는 PCINT(Pin Change Interrupt, 핀 변화 인터럽트) 라는 비장의 무기가 숨겨져 있단다!”
-
🐶 토토: “바우! 20개가 넘는 모든 핀이 초고속 비상벨로 변신할 수 있다 멍!”
- 🖥️ 강의 슬라이드: slides.md
1. 도로시의 SOS: 바퀴가 4개인데 인터럽트 핀이 부족해요!
🏎️ 다축 모터 로봇과 다채널 센서의 한계 돌파
외부 인터럽트(INT0, INT1)는 하드웨어 핀이 단 2개로 한정되어 있어, 바퀴가 2개를 넘어가거나 리미트 스위치, 로터리 엔코더, 초음파 에코 핀 등을 동시에 감시할 때 곧바로 핀 고갈 문제에 직면합니다.
- 외부 인터럽트 (External Interrupt, INT):
- 핀마다 독립된 전용 인터럽트 벡터가 있어 극도로 빠르지만 핀 수가 매우 적음 (우노 기준 2개).
- 핀 변화 인터럽트 (Pin Change Interrupt, PCINT):
- 포트 단위(8개 핀)로 인터럽트 벡터를 묶어 처리하므로, 아두이노 우노의 거의 모든 핀(총 24개 핀) 에서 인터럽트 감지가 가능합니다!
2. ATmega328P의 3대 PCINT 포트 뱅크 구조
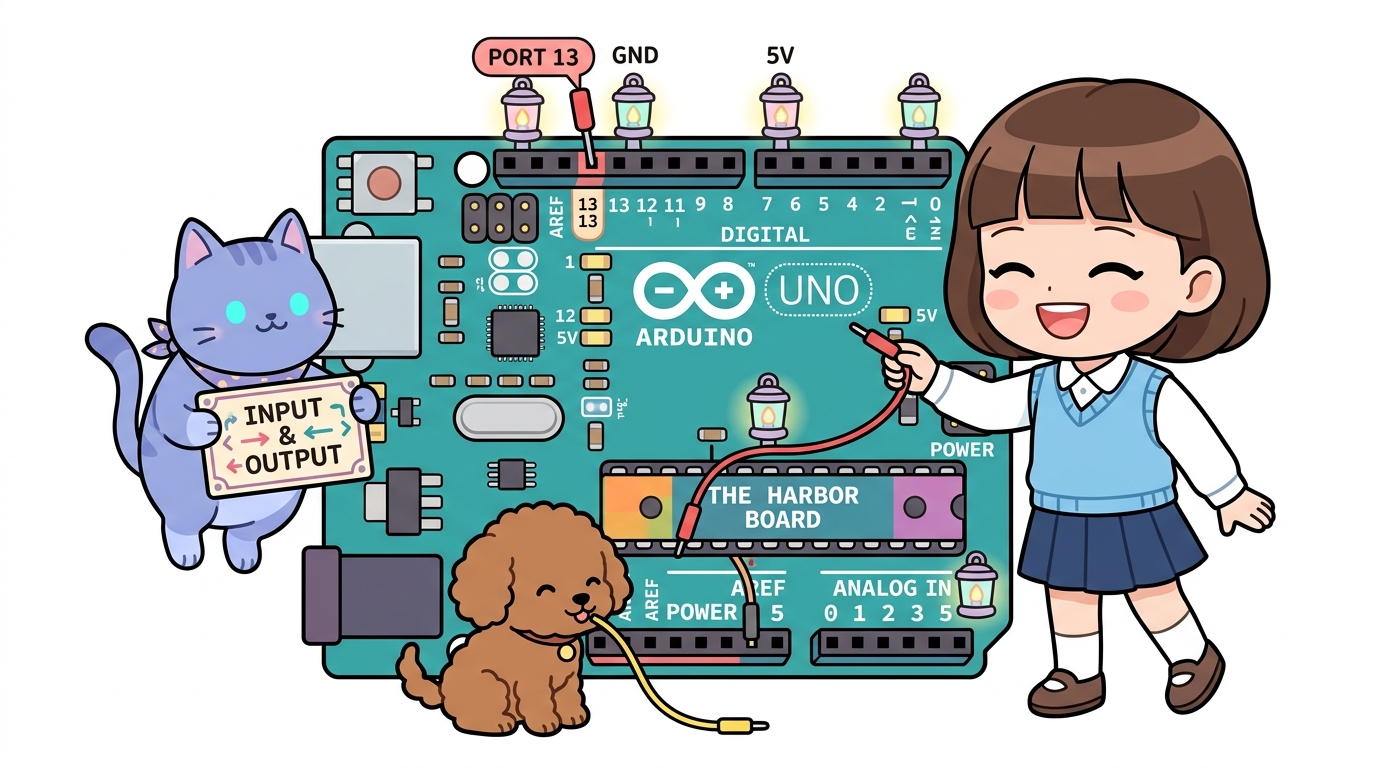
🏛️ 포트 B, C, D로 나뉘는 3개의 인터럽트 그룹
AVR 마이크로컨트롤러는 핀들을 3개의 하드웨어 포트 그룹으로 묶어 PCINT를 관리합니다.
| 인터럽트 그룹 | 담당 핀 범위 | 하드웨어 핀 번호 | 아두이노 보드 대응 핀 |
|---|---|---|---|
| PCINT0 (Port B) | PCINT[7:0] | PB0 ~ PB7 | 디지털 8번 ~ 13번 핀 |
| PCINT1 (Port C) | PCINT[14:8] | PC0 ~ PC6 | 아날로그 A0번 ~ A5번 핀 |
| PCINT2 (Port D) | PCINT[23:16] | PD0 ~ PD7 | 디지털 0번 ~ 7번 핀 |
- 어떤 핀이든 전압이 HIGH $\leftrightarrow$ LOW로 바뀌면 해당 포트 그룹의 인터럽트가 즉시 걸립니다.
3. 손쉬운 라이브러리: PinChangeInterrupt 설치 및 API
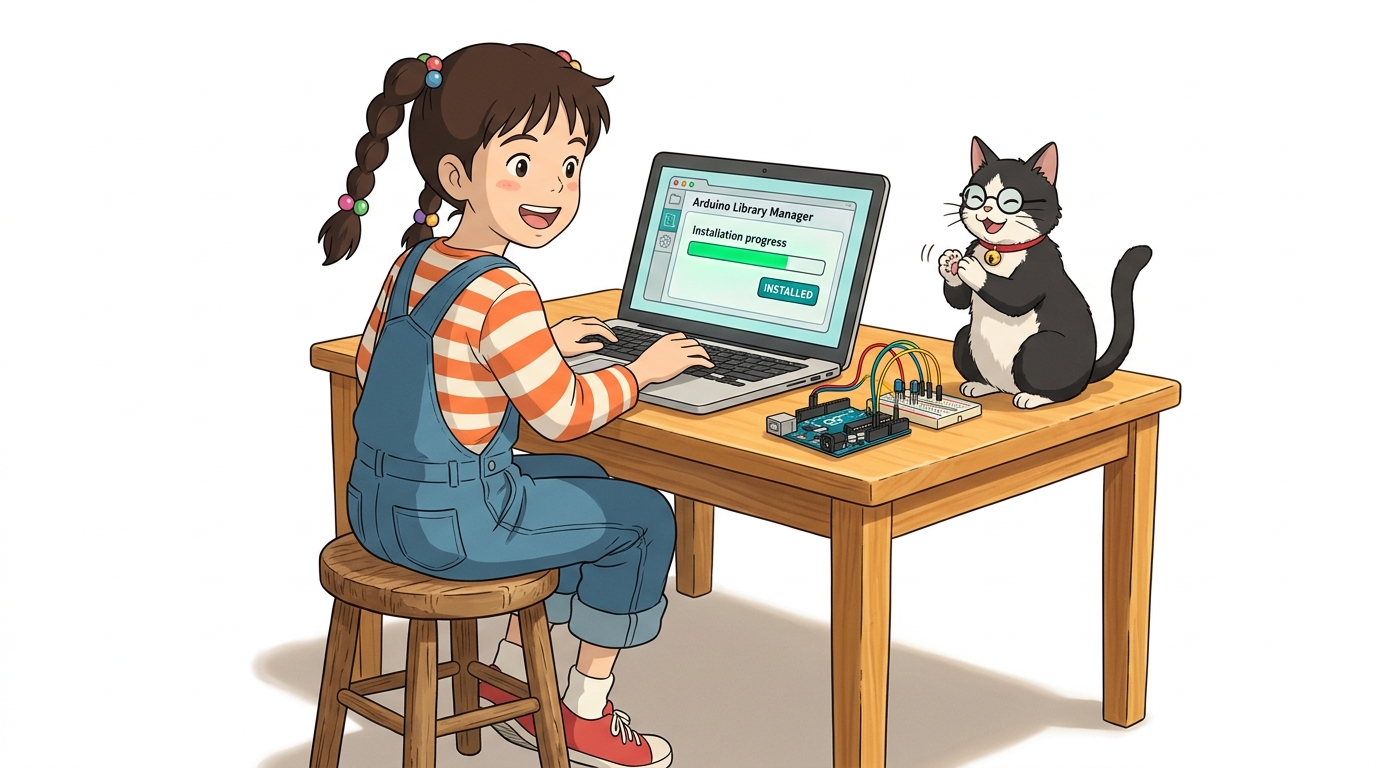
📚 복잡한 레지스터(PCMSK, PCICR) 조작을 함수 한 줄로!
초보자가 복잡한 8비트 레지스터를 직접 건드리지 않아도 되도록 NicoHood 제작의 PinChangeInterrupt 표준 라이브러리가 널리 사용됩니다.
- 라이브러리 설치:
- 아두이노 IDE 메뉴: [스케치] $\to$ [라이브러리 포함하기] $\to$ [라이브러리 관리…]
- 검색창에
PinChangeInterrupt입력 후 최신 버전 설치
- 표준 사용법:
#include <PinChangeInterrupt.h> // digitalPinToPCINT(핀번호) 매크로를 사용하여 등록! attachPCINT(digitalPinToPCINT(핀번호), 실행할_함수_이름, 감지_모드); - 감지 모드:
FALLING: HIGH ➡️ LOW (버튼 누를 때)RISING: LOW ➡️ HIGHCHANGE: 전압이 바뀔 때마다 (양방향)
4. 실습 코드: 평범한 7번 핀을 비상 인터럽트 핀으로 변신!
💻 2번, 3번 핀이 아닌 일반 디지털 7번 핀에서 즉각 반응하는 스케치
#include <PinChangeInterrupt.h> // 핀 변화 인터럽트 공식 라이브러리

const int buttonPin = 7; // 외부 인터럽트가 지원되지 않는 평범한 7번 핀!
const int ledPin = 13;    // 아두이노 보드 내장 LED
volatile bool ledState = false;

// 7번 핀 신호가 바뀔 때 1마이크로초 만에 실행되는 ISR 함수
void buttonISR() {
  ledState = !ledState; // LED 상태 반전
}

void setup() {
  pinMode(ledPin, OUTPUT);
  pinMode(buttonPin, INPUT_PULLUP); // 내부 풀업 저항 활성화

  // 7번 핀에 핀 변화 인터럽트 등록 (버튼 누를 때 FALLING 감지)
  attachPCINT(digitalPinToPCINT(buttonPin), buttonISR, FALLING);

  Serial.begin(9600);
  Serial.println("7번 핀 PCINT 인터럽트 시스템 가동!");
}

void loop() {
  digitalWrite(ledPin, ledState);

  // 메인 프로그램이 긴 시간 동안 지연되고 있어도,
  // 7번 핀의 버튼이 눌리는 순간 즉시 반응하여 LED가 켜집니다!
  delay(1000);
}
5. 외부 인터럽트(INT) vs 핀 변화 인터럽트(PCINT) 비교
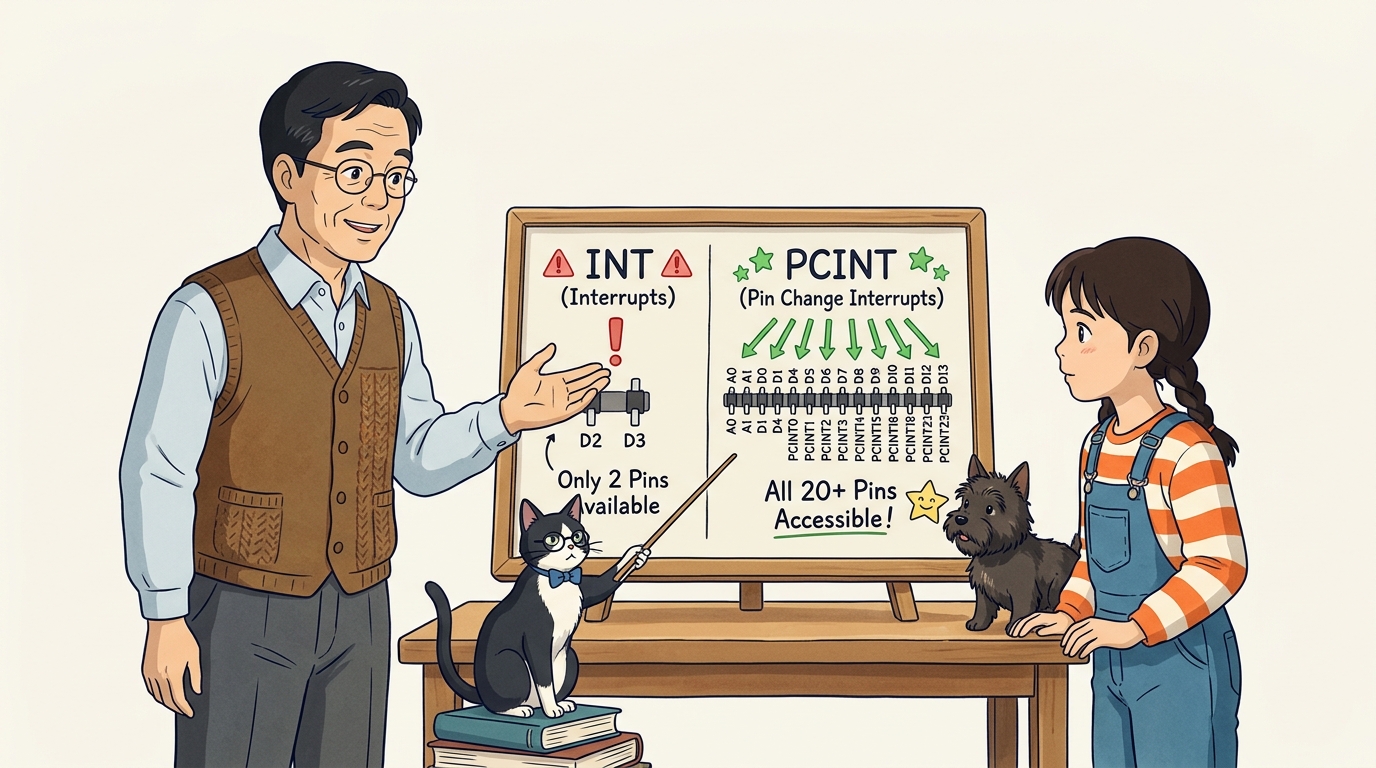
| 비교 항목 | 외부 인터럽트 (External INT) | 핀 변화 인터럽트 (PCINT) |
|---|---|---|
| 사용 가능 핀 수 | 아두이노 우노 기준 2개 (D2, D3) | 거의 모든 핀 (D0~D13, A0~A5 총 20+개) |
| 인터럽트 벡터 | 핀 1개당 독립된 개별 벡터 | 8개 핀이 포트 단위 벡터 공유 |
| 감지 모드 | LOW, CHANGE, FALLING, RISING | CHANGE, FALLING, RISING |
| 하드웨어 속도 | 극도로 빠름 (최상위 우선순위) | 매우 빠름 (포트 검사 오버헤드 미세 존재) |
| 주요 활용처 | 최우선 비상 정지 버튼 | 다륜 로봇 엔코더 펄스 계수, 다중 리미트 스위치 |
🌟 도로시와 지니의 핵심 요약 노트!
- 👧 도로시: “2번, 3번 핀이 꽉 차서 고민이었는데,
PinChangeInterrupt라이브러리를 쓰면 7번 핀도, A0 핀도 얼마든지 초고속 인터럽트 핀으로 쓸 수 있구나!” - 🐱 지니: “맞아! 이제 바퀴가 4개든 6개든 모든 바퀴에 엔코더를 달아 완벽한 자율주행 오도메트리(Odometry)를 구현할 수 있단다.”
- 🐶 토토: “바우! 이제 모터 바퀴에 장착해 회전 속도와 이동 거리를 측정하는 DC 모터 엔코더를 직접 만나보자 멍!”
서브목차