099_DC모터_정역회전제어 🔁🔄
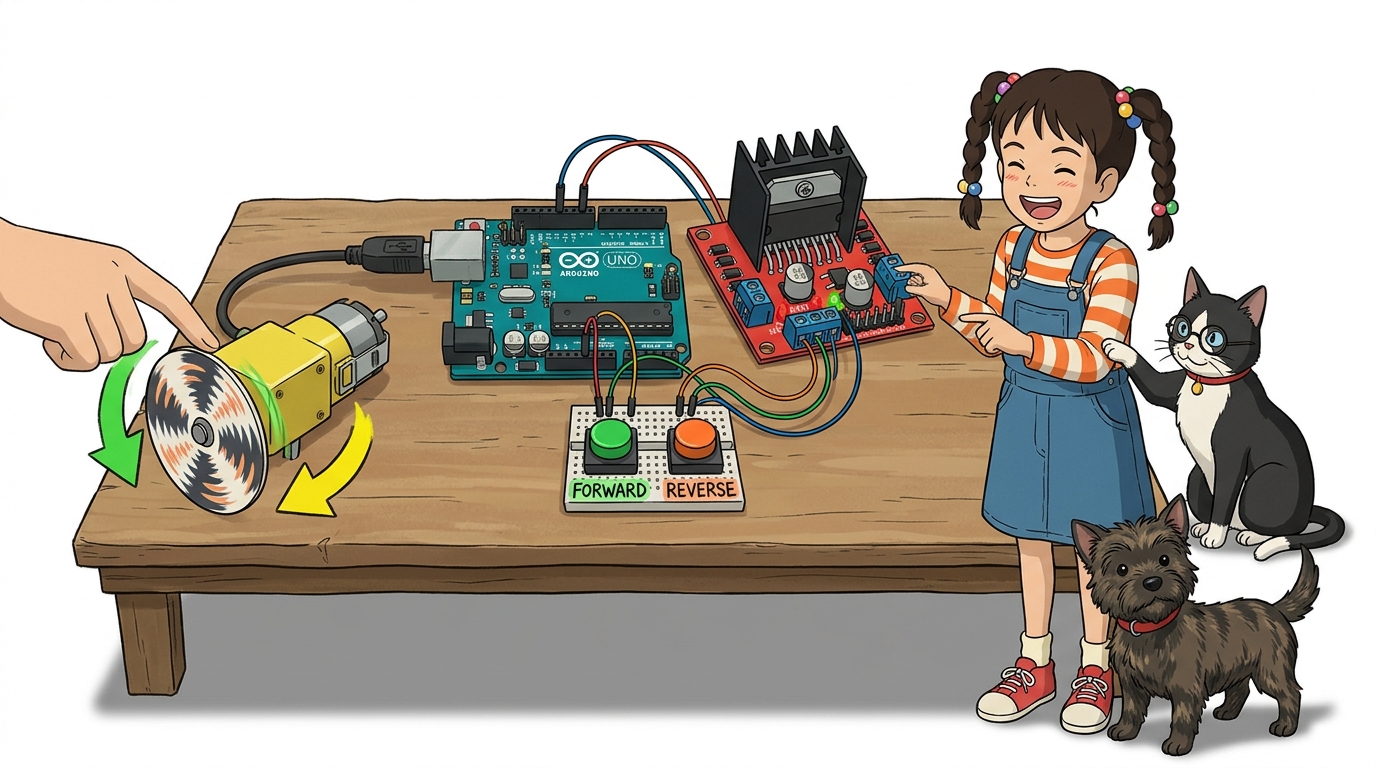
도로시와 지니가 함께하는 IN1과 IN2 디지털 로직 조합으로 전진, 정지, 후진, 급제동 완벽 지휘
- 👧 도로시: “지니야! L298N 모터 드라이버에 DC 모터를 연결했어! 이제 아두이노 코드로 ‘앞으로 달려!’, ‘잠깐 멈춰!’, ‘뒤로 후진해!’ 하고 명령을 내리려면 어떻게 해야 해?”
- 🐱 지니: “아주 직관적이고 쉬워! IN1과 IN2라는 2개의 제어 핀에 디지털 신호(HIGH/LOW)를 어떻게 조합해 주느냐에 따라 모터의 회전 방향과 정지 모드가 순식간에 결정된단다!”
-
🐶 토토: “바우! 전진! 후진! 멈춰! 신나는 무선 조종 주행 테스트를 시작하자 멍!”
- 🖥️ 강의 슬라이드: slides.md
1. 도로시의 명령: 내 차를 앞으로 뒤로 마음대로 움직이기
⏩⏪ 2개의 디지털 신호선으로 4가지 물리적 상태를 연출
아두이노의 디지털 핀 2개(IN1, IN2)는 L298N 내부 H-브리지의 좌우 하프 브리지를 통제하는 지휘봉 역할을 합니다.
graph TD
    Pins["아두이노 제어 신호 (IN1, IN2)"] --> Driver["L298N 내부 논리 회로"]
    Driver -->|"IN1=HIGH, IN2=LOW"| Fwd["모터 정회전 (전진 ⏩)"]
    Driver -->|"IN1=LOW, IN2=HIGH"| Rev["모터 역회전 (후진 ⏪)"]
    Driver -->|"IN1=LOW, IN2=LOW"| Coast["자유 회전 정지 (Coast 🛑)"]
    Driver -->|"IN1=HIGH, IN2=HIGH"| Brake["단락 발전 급제동 (Brake ⛔)"]
2. IN1과 IN2 로직 신호 조합의 비밀 사전
🚦 모터 제어 엔지니어의 핵심 상태 매트릭스
| IN1 신호 | IN2 신호 | 모터 내부 전압 상태 | 회전 방향 | 로봇카 주행 동작 | 기계적 특성 |
|---|---|---|---|---|---|
| HIGH | LOW | OUT1(+), OUT2(-) | 시계 방향 (CW) | 전진! (Forward) ⏩ | 정상 추진력 발생 |
| LOW | HIGH | OUT1(-), OUT2(+) | 반시계 방향 (CCW) | 후진! (Reverse) ⏪ | 정상 후진력 발생 |
| LOW | LOW | 양단 모두 0V (개방) | 전류 차단 (OFF) | 서서히 멈춤 (Coast) 🛑 | 관성으로 미끄러지며 정지 |
| HIGH | HIGH | 양단 모두 5V (단락) | 발전 제동 (Brake) | 강력 브레이크 (Brake) ⛔ | 모터가 발전기가 되어 즉시 급정지 |
[!TIP] Coast vs Brake의 차이점:
LOW-LOW는 회로 전원을 끄는 것이라 모터가 관성에 의해 조금 더 굴러가다 멈춥니다.HIGH-HIGH는 모터 양단을 묶어버리는 것이라 회전 관성에 의해 유도된 기전력이 모터를 스스로 옥죄며 즉각적인 록(Lock) 브레이크가 걸립니다!
3. 회로 배선 가이드 및 핀 연결도
🔌 아두이노 우노와 L298N의 결선 표준
- 아두이노 ➡️ L298N 제어 신호:
- 아두이노 디지털 8번 핀 ➡️ L298N IN1
- 아두이노 디지털 9번 핀 ➡️ L298N IN2
- L298N ENA 단자: 검정 점퍼 캡을 꽂아둠 (100% 최고 속도 모드)
- 모터 및 전원 결선:
- L298N OUT1, OUT2 ➡️ DC 기어 모터 단자 2선
- L298N 12V 단자 ➡️ 외부 배터리 (+)
- L298N GND 단자 ➡️ 외부 배터리 (-) 및 아두이노 GND 공통 접지!
4. 실습 코드: 2초 전진 ➡️ 2초 정지 ➡️ 2초 후진 ➡️ 2초 급제동
💻 4단계 주행 시퀀스를 무한 반복하는 스케치
// L298N 방향 제어 핀 정의
const int IN1 = 8;
const int IN2 = 9;

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);

  Serial.begin(9600);
  Serial.println("DC 모터 정역회전 및 제동 테스트 시작!");
}

void loop() {
  // 1. 앞으로 2초간 씽씽 전진! (HIGH, LOW)
  Serial.println(">>> 1. 전진 (Forward)");
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  delay(2000);

  // 2. 2초간 부드럽게 정지 (LOW, LOW)
  Serial.println("--- 2. 자연 정지 (Coast)");
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, LOW);
  delay(2000);

  // 3. 뒤로 2초간 씽씽 후진! (LOW, HIGH)
  Serial.println("<<< 3. 후진 (Reverse)");
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  delay(2000);

  // 4. 강력한 급제동 브레이크! (HIGH, HIGH)
  Serial.println("=== 4. 강력 급제동 (Brake)");
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, HIGH);
  delay(2000);
}
🌟 도로시와 지니의 핵심 요약 노트!
- 👧 도로시: “IN1과 IN2가 서로 다르면(HIGH-LOW 또는 LOW-HIGH) 전진과 후진을 하고, 둘 다 같으면(LOW-LOW 또는 HIGH-HIGH) 서서히 멈추거나 급브레이크가 걸리는구나!”
- 🐱 지니: “정답이야! 방향 전환의 원리를 완벽하게 익혔으니, 이제 다음 시간에는 점퍼 캡을 뽑고 ENA 핀에 PWM 신호를 넣어 속도까지 부드럽게 조절해 보자!”
- 🐶 토토: “바우! 이제 진짜 레이싱 카의 가속 페달을 밟아보자 멍!”
서브목차