098_L298N_듀얼모터드라이버 🦾🏎️
도로시와 지니가 함께하는 자율주행 로봇카의 핵심 심장, L298N 듀얼 H-브리지 모듈 완전 정복
- 👧 도로시: “지니야! 아두이노 로봇 자동차 조립 키트를 열었더니 빨간색 네모난 기판 위에 커다랗고 까만 쇠 빗살(방열판)이 우뚝 서 있어! 이건 무슨 부품이야?”
- 🐱 지니: “이게 바로 전 세계 모든 메이커들의 스마트 로봇카를 지휘하는 L298N 듀얼 H-브리지 모터 드라이버 모듈이야! 왼쪽 바퀴와 오른쪽 바퀴 2개의 모터를 각각 독립적으로 전진, 후진, 급정지, 속도 조절까지 완벽하게 처리해 주는 든든한 근육맨이란다!”
-
🐶 토토: “바우! 왼쪽 바퀴는 뒤로, 오른쪽 바퀴는 앞으로 돌리면 제자리에서 팽이처럼 턴(스핀턴)도 할 수 있다 멍!”
- 🖥️ 강의 슬라이드: slides.md
1. 도로시의 눈길: 검은 방열판이 달린 빨간 기판의 정체
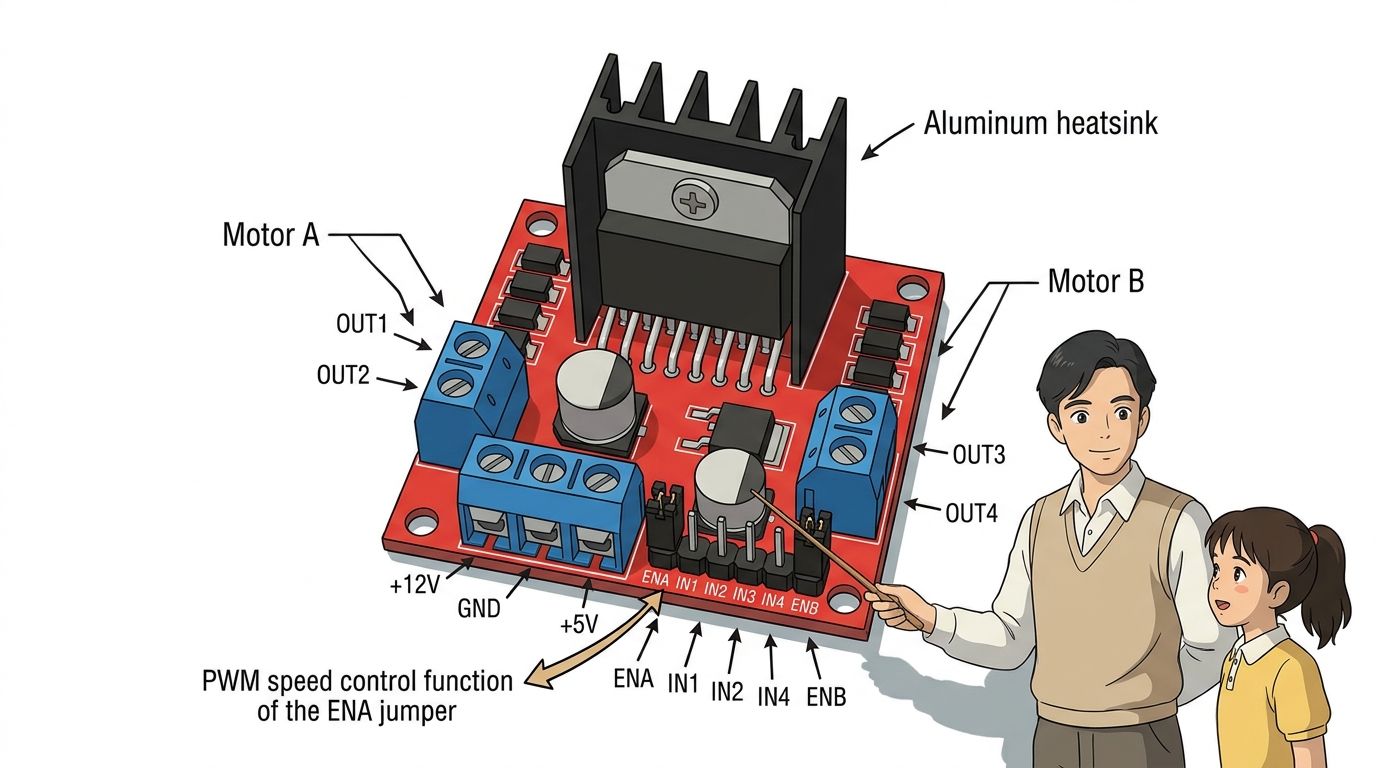
🏎️ 2채널 모터 독립 제어의 표준 솔루션
RC카나 2륜 차동 구동(Differential Drive) 모바일 로봇은 좌측 바퀴와 우측 바퀴의 속도 차이를 이용해 방향을 전환합니다.
- 직접 회로 구현의 한계:
- 트랜지스터 8개와 다이오드 8개, 보호 저항들을 브레드보드에 직접 꽂으면 배선이 엉망이 되고 쉽게 고장 납니다.
- L298N 통합 모듈의 강점:
- STMicroelectronics 사의 고전력 L298N 칩을 중심으로 8개의 고속 쇼트키 다이오드, 5V 전압 레귤레이터, 대형 알루미늄 방열판, 나사 단자대가 모두 일체형으로 실장되어 있어 연결이 극도로 간편합니다.
2. L298N 모듈의 핵심 하드웨어 스펙
🦸♂️ 거대한 전압과 전류를 견디는 파워 일체형 드라이버
L298N은 바이폴라 트랜지스터 기반의 듀얼 풀 브리지(Dual Full-Bridge) 드라이버로 중소형 DC 모터와 2상 스텝모터를 모두 구동할 수 있습니다.
| 기술 사양 항목 | 규격 및 파라미터 | 엔지니어링 해설 |
|---|---|---|
| 드라이버 칩셋 | L298N Dual H-Bridge IC | 2개의 독립된 모터를 양방향 동시 제어 |
| 구동 전압 ($V_S$) | DC 5V ~ 35V (권장 7V ~ 12V) | 리튬이온 배터리 2~3셀(7.4V~11.1V)에 최적화 |
| 채널당 연속 전류 | 2.0 A (피크 3.0A) | 노란색 기어드 DC 모터 2개를 여유롭게 구동 |
| 로직 제어 전압 ($V_{SS}$) | DC 5V (표준 TTL 로직) | 아두이노 5V 신호와 100% 호환 |
| 최대 소비 전력 | 25 W (내부 온도 75℃ 기준) | 고부하 연속 주행 시 방열판 필수 |
| 내장 보호 기능 | 8개 역기전력 방지 다이오드 | 모터 역서지 전압으로부터 칩 영구 보호 |
3. L298N 나사 단자대와 전원 핀 완벽 해부
🔌 전원 3핀 단자대와 모터 출력 터미널
모듈 기판 둘레에 배치된 파란색 스크루 터미널 블록의 배선법입니다.
- 모터 출력 단자 (파란색 2핀 터미널 2개):
- OUT1, OUT2: 왼쪽 모터 (Motor A)의 두 전선 연결
- OUT3, OUT4: 오른쪽 모터 (Motor B)의 두 전선 연결
- 전원 입력 단자대 (가운데 3핀 파란색 블록):
- 12V (VCC): 모터를 돌릴 외부 배터리 (+)극 연결 (7V ~ 12V)
- GND: 배터리 (-)극과 아두이노의 GND를 반드시 공통 연결!
- 5V: 내부 레귤레이터 전원 핀 (아래 점퍼 캡 설명 참조)
4. 내장 5V 레귤레이터와 ‘5V EN’ 점퍼 캡의 비밀
⚠️ 배터리 전압에 따라 달라지는 점퍼 캡 사용법
L298N 기판 위 3핀 전원 단자대 바로 뒤에는 작은 검정 점퍼 캡(5V Enable)이 꽂혀 있습니다.
graph TD
    Batt["외부 배터리 (7V ~ 12V)"] --> Switch["5V EN 점퍼 캡 꽂힘 (ON)"]
    Switch --> Reg["내장 78M05 레귤레이터 가동"]
    Reg --> V5["모듈 스스로 5V 로직 전원 생성!"]
    V5 -.-> Output5V["5V 단자로 전기가 출력됨 (아두이노 5V 핀에 역공급 가능)"]
- 배터리 전압이 7V ~ 12V일 때 (권장):
- 점퍼 캡을 꽂아둡니다. 내장 레귤레이터가 12V를 5V로 낮추어 칩을 구동하며, 심지어 5V 단자에서 전기가 흘러나와 아두이노 보드에 전원을 공급할 수도 있습니다.
- 배터리 전압이 12V를 초과할 때 (예: 24V 산업용):
- 점퍼 캡을 반드시 뽑아야 합니다! 레귤레이터가 과열로 타버리므로, 아두이노의 5V 핀에서 드라이버의 5V 단자로 외부 로직 전원을 따로 넣어주어야 합니다.
5. 아두이노와 대화하는 6개의 로직 제어 핀
🕹️ 방향 결정선(IN) 4개와 속도 조절선(EN) 2개
기판 하단에 나란히 배치된 핀 헤더들은 아두이노 디지털 핀과 1:1 연결됩니다.
| 제어 핀 | 연결 대상 모터 | 핵심 기능 | 아두이노 권장 핀 | 점퍼 캡 주의 사항 |
|---|---|---|---|---|
| ENA | Motor A (좌측) | 모터 A 속도 제어 (PWM) | D5 (~PWM) | 점퍼 캡을 뽑아야 PWM 제어 가능! |
| IN1 | Motor A (좌측) | 모터 A 정회전 / 역회전 | D6 | 0 또는 1 디지털 신호 |
| IN2 | Motor A (좌측) | 모터 A 정회전 / 역회전 | D7 | 0 또는 1 디지털 신호 |
| IN3 | Motor B (우측) | 모터 B 정회전 / 역회전 | D8 | 0 또는 1 디지털 신호 |
| IN4 | Motor B (우측) | 모터 B 정회전 / 역회전 | D9 | 0 또는 1 디지털 신호 |
| ENB | Motor B (우측) | 모터 B 속도 제어 (PWM) | D10 (~PWM) | 점퍼 캡을 뽑아야 PWM 제어 가능! |
[!TIP] ENA, ENB에 검은 점퍼 캡이 꽂혀 있으면 모터가 항상 100% 최고 속도로만 돕니다. 부드러운 속도 조절을 하려면 점퍼 캡을 뽑고 아두이노 PWM 핀에 전선으로 연결하세요!
6. 절대 잊어서는 안 될 공통 접지(Common GND) 원칙
🔌 서로 다른 전원을 하나로 묶어주는 기준 전위선
아두이노(컴퓨터 USB 전원)와 L298N(12V 외장 배터리)은 서로 다른 전원 공급원을 사용합니다.
- 기준 전위(0V) 일치의 법칙:
- 아두이노가 보낸 5V 신호가 L298N 드라이버에게 제대로 전달되려면, 양쪽의 0V(접지) 기준이 같아야 합니다.
- 아두이노의 GND 핀과 배터리의 (-) 단자를 L298N의 GND 단자에 함께 묶어 연결하지 않으면 모터가 제멋대로 오작동하거나 전혀 돌지 않습니다!
🌟 도로시와 지니의 핵심 요약 노트!
- 👧 도로시: “L298N은 모터 2개를 동시에 전진, 후진, 급정지시킬 수 있고, ENA와 ENB의 점퍼 캡을 뽑고 PWM 핀에 꽂으면 속도까지 자유자재로 바꿀 수 있구나!”
- 🐱 지니: “완벽해! 그리고 외부 배터리의 (-)와 아두이노 GND를 공통으로 묶어주는 것이 모터 제어의 황금률이란다.”
- 🐶 토토: “바우! 이제 전진, 후진, 좌회전, 우회전 주행 함수를 직접 코딩해서 로봇카를 달리게 해보자 멍!”
서브목차