108_모터_홈포지션_영점복귀와_호밍알고리즘 🎯🤖
도로시와 지니가 함께하는 리미트 스위치 기반 원점 복귀(Homing)와 절대 위치 캘리브레이션
- 👧 도로시: “지니야! 3D 프린터나 로봇 팔은 전원을 켜면 왜 스스로 한쪽 구석으로 찌잉- 달려가서 스위치를 ‘딸깍’ 누르고 시작해?”
- 🐱 지니: “스텝 모터는 자기가 몇 걸음 걸었는지는 알아도, 지금 세상의 어디에 서 있는지 절대 위치를 모르기 때문이야! 기준점인 0번 좌표를 찾는 마법을 호밍(Homing) 이라고 한단다!”
-
🐶 토토: “바우! 여기가 바로 (0, 0) 홈 포지션 깃발이다 멍!”
- 🖥️ 강의 슬라이드: slides.md
1. 왜 모터는 전원을 켜면 자기 위치를 모를까?
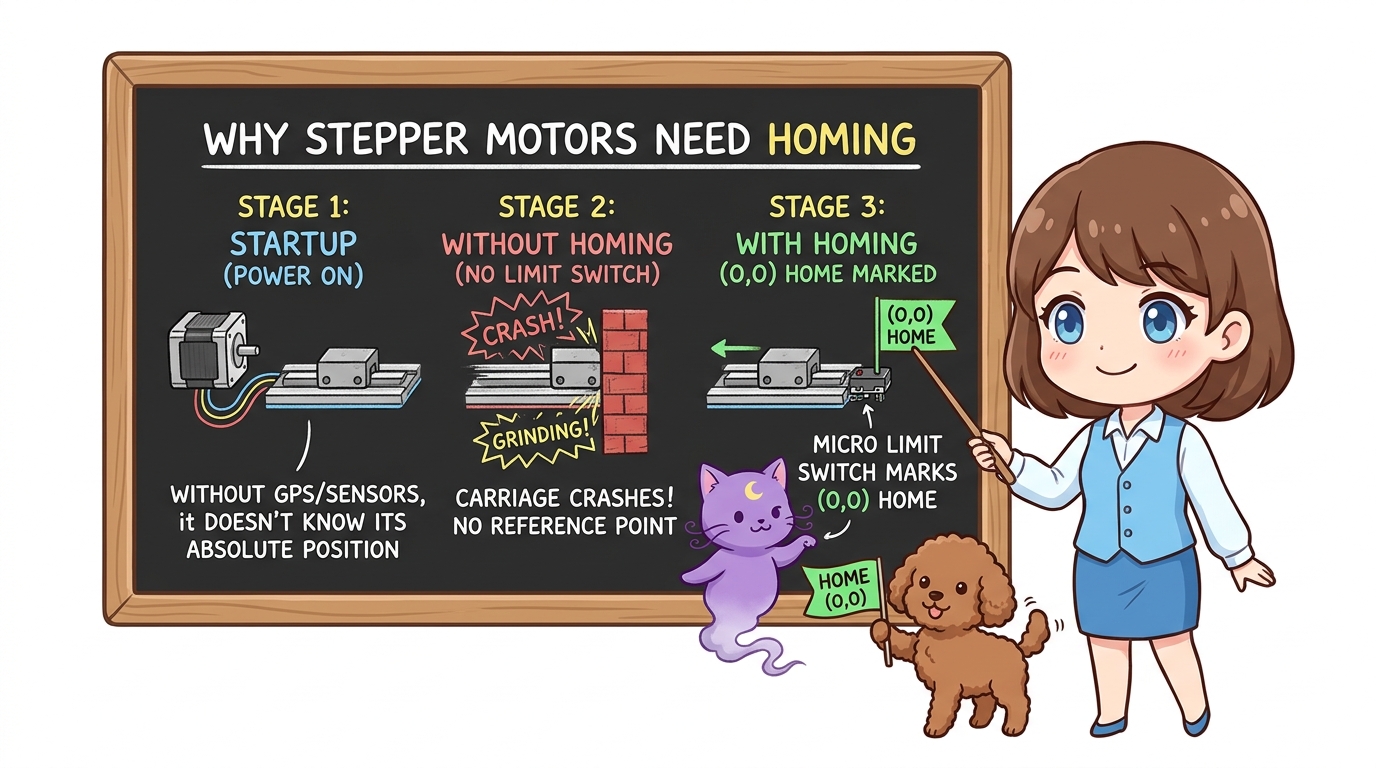
❓ 상대 위치(Relative) vs 절대 위치(Absolute)
- 스텝 모터의 맹점: 스텝 모터는 1펄스당 1.8도씩 매우 정밀하게 돌지만, 모터 내부에 나침반이나 GPS 같은 절대 센서가 없습니다. 전원을 끄는 순간 모든 기억이 사라집니다.
- 만약 호밍을 하지 않는다면?:
- 노즐이 슬라이더 끝에 부딪혀 “드르르륵!” 굉음을 내며 벨트가 끊어지거나 모터가 타버립니다.
- 해결책: 기계의 한쪽 끝에 리미트 스위치(Limit Switch / Endstop) 를 달아두고, 전원이 켜지면 모터가 스위치를 만날 때까지 천천히 움직여 그 자리를 “좌표 0(Home)” 으로 약속하는 것입니다!
2. 산업용 3D 프린터의 2단계 정밀 호밍 알고리즘
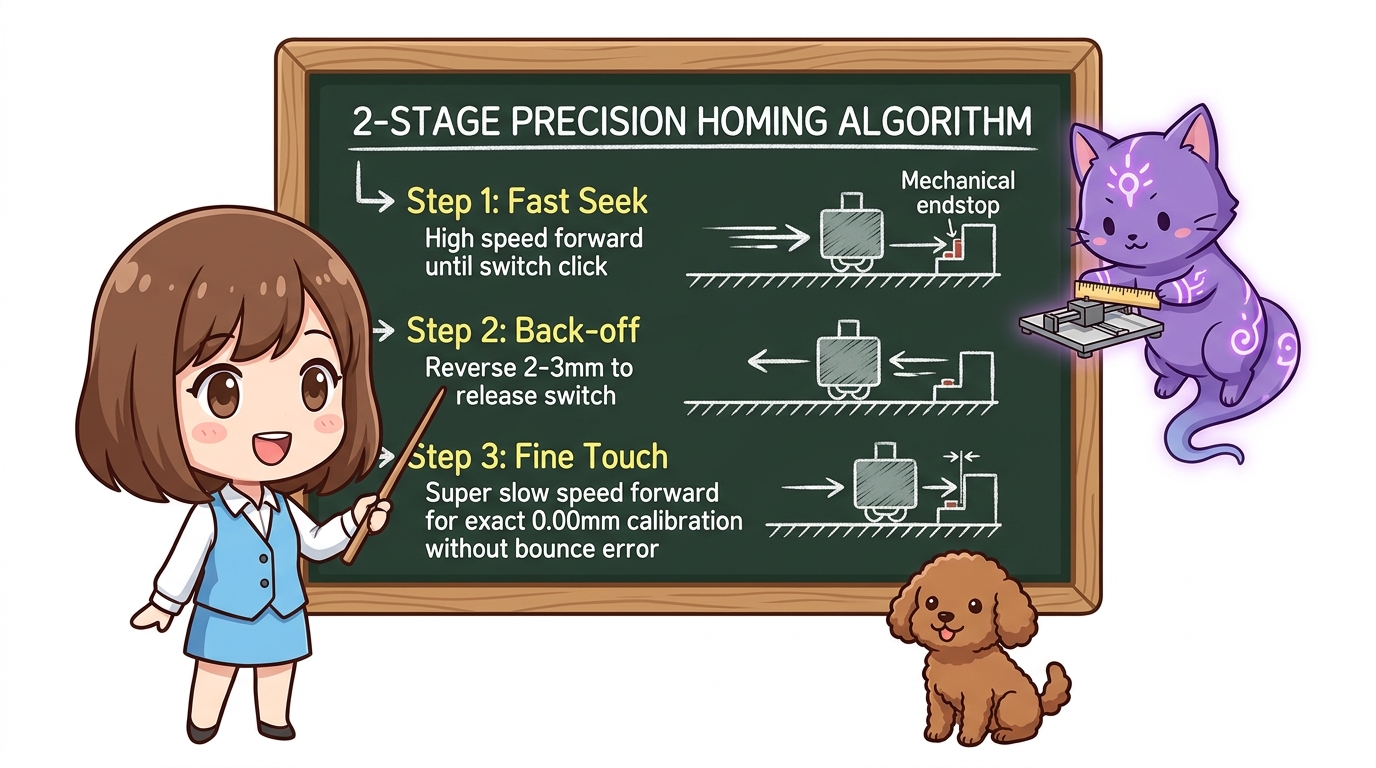
단순히 스위치를 한 번 쾅 누르고 멈추면 관성과 기계식 스위치의 접점 반동(Bouncing) 때문에 0.5~1mm의 오차가 생깁니다. 실제 산업 현장과 3D 프린터 펌웨어(Marlin)는 2단계 미세 호밍(Two-stage Homing) 기법을 사용합니다.
[ 1단계 : 고속 접근 (Fast Seek) ]
───────▶ 모터가 빠른 속도로 스위치를 향해 전진 ➔ "딸깍!" 감지 즉시 정지

[ 2단계 : 미세 탈출 (Back-off) ]
◀─────── 반대 방향으로 살짝 후진 (약 2~3mm) ➔ 스위치 접점이 다시 열림

[ 3단계 : 저속 정밀 터치 (Fine Touch) ]
──▶ 1단계 속도의 1/5 속도로 아주 살금살금 접근 ➔ "딸깍!" 순간 ➔ 바로 여기가 0.00mm!
3. 하드웨어 회로 구성
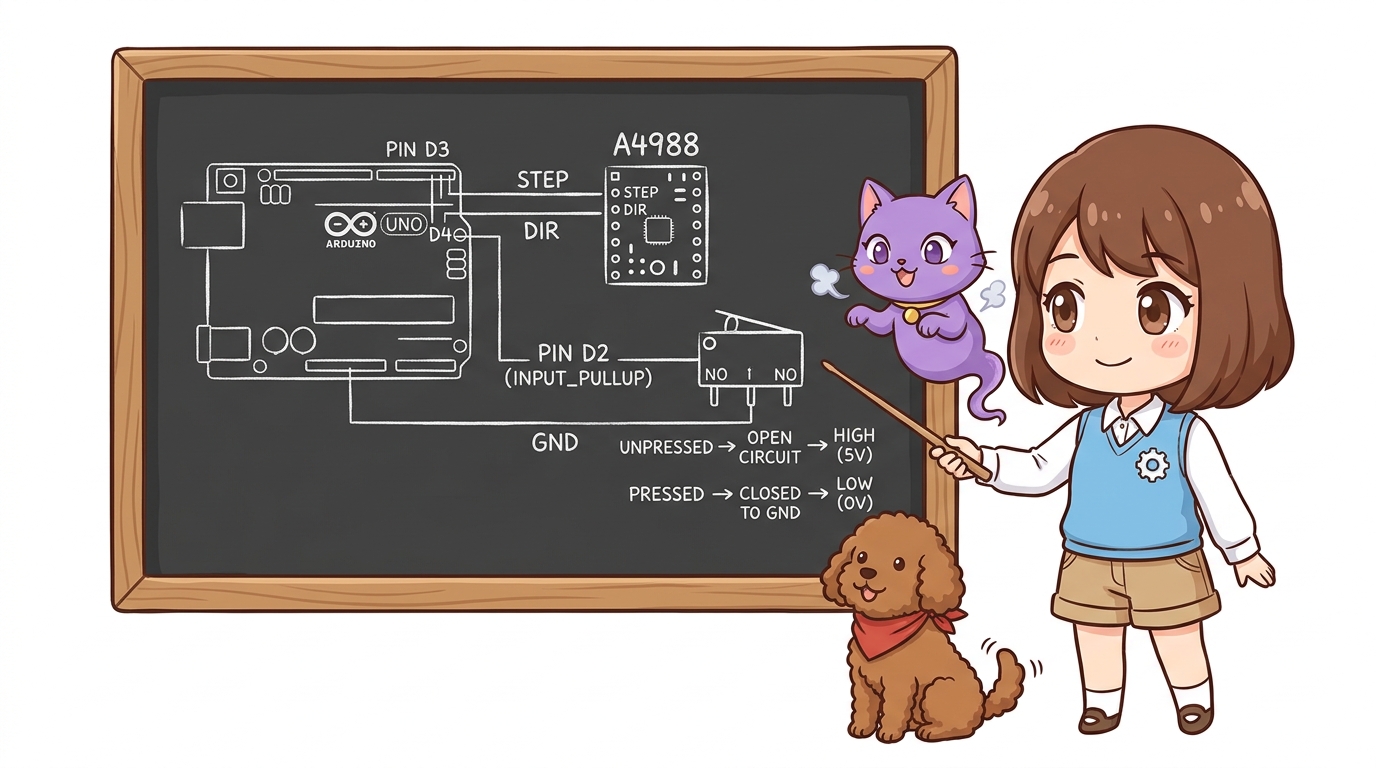
- 아두이노 우노 (UNO)
- 스텝모터 및 드라이버 (A4988 / 28BYJ-48 + ULN2003):
- STEP 핀: 디지털 3번
- DIR 핀: 디지털 4번
- 기계식 마이크로 리미트 스위치 (Endstop):
- C (공통 단자) ➔ 아두이노 GND
- NO (Normally Open, 평상시 열림) ➔ 아두이노 디지털 2번 (내부 풀업 INPUT_PULLUP)
- 평상시 HIGH(5V), 스위치가 눌리면 LOW(0V)로 안전하게 떨어집니다.
4. 완전한 2단계 정밀 호밍 아두이노 스케치 (C++)
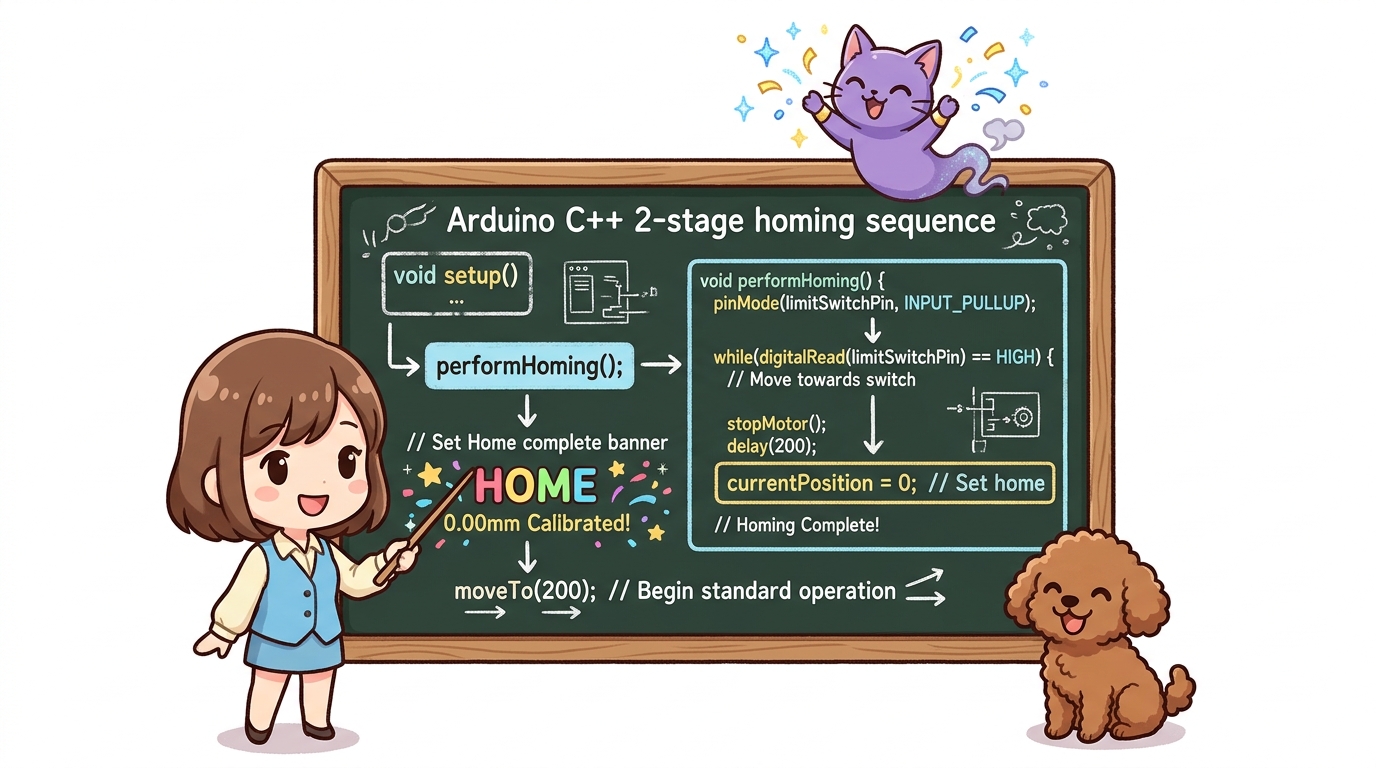
// [185_Motor_Homing_Algorithm.ino]
const int stepPin = 3;
const int dirPin = 4;
const int limitSwitchPin = 2; // 홈 포지션 리미트 스위치

long currentPosition = 0; // 모터의 현재 스텝 좌표

void setup() {
  Serial.begin(9600);
  pinMode(stepPin, OUTPUT);
  pinMode(dirPin, OUTPUT);
  pinMode(limitSwitchPin, INPUT_PULLUP); // 내부 풀업 사용

  Serial.println("======================================");
  Serial.println("  🤖 도로시의 스마트 모터 호밍 시퀀스 시작!");
  Serial.println("======================================");

  // 1. 전원 켜짐 즉시 정밀 호밍 수행
  performHoming();

  // 2. 호밍 완료 후 안전한 작업 위치(200스텝 전진)로 이동
  moveTo(200);
}

void loop() {
  // 메인 루프: 호밍 완료 후 시리얼 명령으로 원하는 절대 위치로 이동 가능
  if (Serial.available() > 0) {
    long targetPos = Serial.parseInt();
    if (targetPos >= 0) {
      moveTo(targetPos);
    }
  }
}

// 1스텝 펄스를 발생하는 기본 함수
void singleStep(int delayMicrosecondsSpeed) {
  digitalWrite(stepPin, HIGH);
  delayMicroseconds(delayMicrosecondsSpeed);
  digitalWrite(stepPin, LOW);
  delayMicroseconds(delayMicrosecondsSpeed);
}

// 산업용 2단계 정밀 호밍 알고리즘
void performHoming() {
  Serial.println("1단계: 홈 스위치를 향해 고속 후진 중...");
  digitalWrite(dirPin, LOW); // 홈 방향으로 회전 설정

  // 스위치가 눌릴 때(LOW)까지 고속 회전
  unsigned long startTime = millis();
  while (digitalRead(limitSwitchPin) == HIGH) {
    singleStep(1000); // 1000us 주기 (빠른 속도)

    // 안전 타임아웃: 10초 동안 스위치를 못 만나면 비상 정지!
    if (millis() - startTime > 10000) {
      Serial.println("🚨 [에러] 홈 스위치를 찾지 못했습니다! 비상 정지!");
      while (1);
    }
  }
  Serial.println("➔ 1차 터치 감지 완료!");
  delay(200);

  Serial.println("2단계: 스위치 해제를 위해 50스텝 전진 (Back-off)...");
  digitalWrite(dirPin, HIGH); // 반대 방향
  for (int i = 0; i < 50; i++) {
    singleStep(2000);
  }
  delay(200);

  Serial.println("3단계: 정밀 계측을 위해 초저속 접근...");
  digitalWrite(dirPin, LOW); // 다시 홈 방향
  while (digitalRead(limitSwitchPin) == HIGH) {
    singleStep(4000); // 4000us 주기 (초저속 미세 이동)
  }

  // ✨ 드디어 완벽한 영점 도달!
  currentPosition = 0;
  Serial.println("🎉 [완료] 영점(HOME 0.00mm) 캘리브레이션 완벽 성공!\n");
  delay(500);
}

// 절대 좌표 위치로 모터를 이동시키는 함수
void moveTo(long target) {
  long stepsToMove = target - currentPosition;
  if (stepsToMove == 0) return;

  Serial.print("목표 위치로 이동: ");
  Serial.print(currentPosition);
  Serial.print(" ➔ ");
  Serial.println(target);

  if (stepsToMove > 0) {
    digitalWrite(dirPin, HIGH); // 양의 방향
    for (long i = 0; i < stepsToMove; i++) {
      singleStep(1500);
    }
  } else {
    digitalWrite(dirPin, LOW); // 음의 방향
    for (long i = 0; i < -stepsToMove; i++) {
      singleStep(1500);
    }
  }

  currentPosition = target;
  Serial.print("도착 완료! 현재 위치: ");
  Serial.println(currentPosition);
}
5. 엔지니어링 실전 노하우: 안전 타임아웃(Timeout)
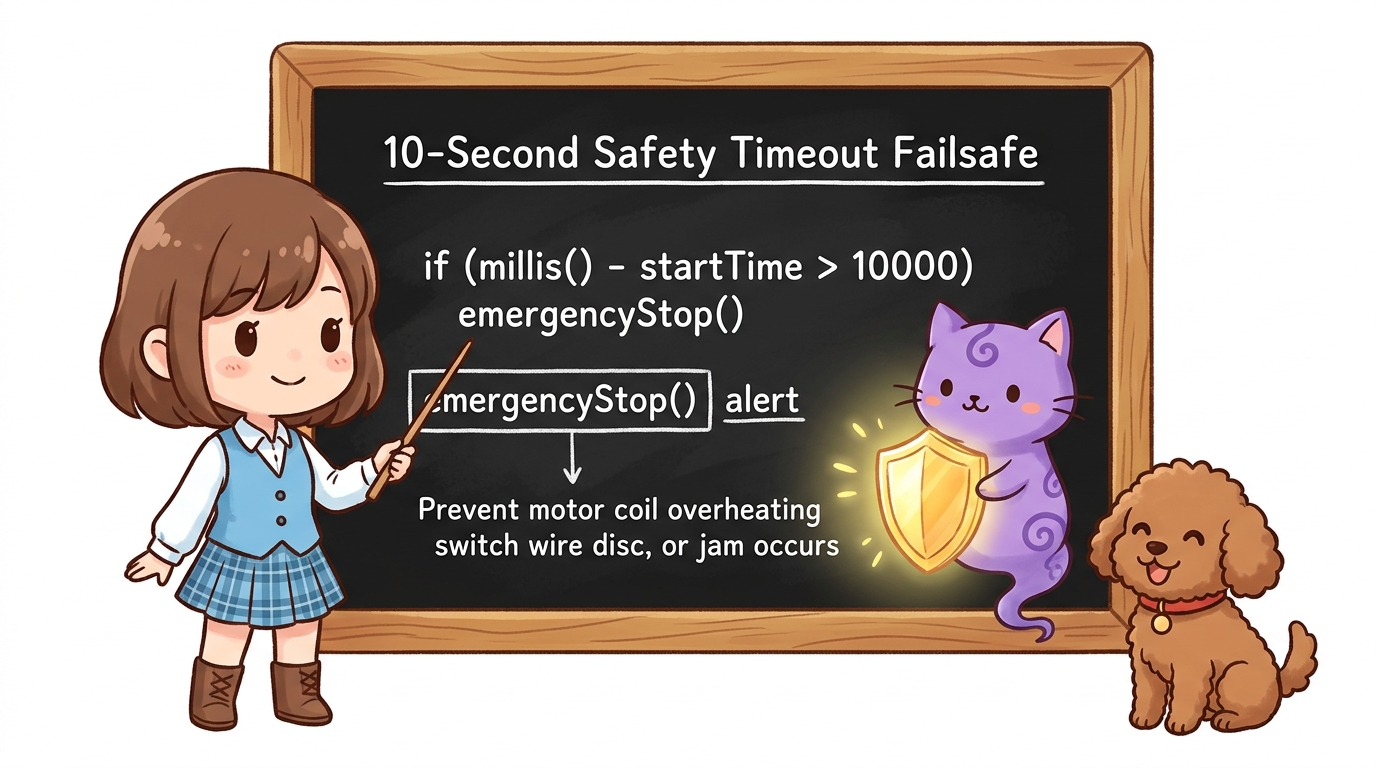
스위치 전선이 단선되거나 슬라이더에 이물질이 끼어 모터가 헛돌 때, 영점 코드가 무한 루프에 빠지면 모터 코일이 과열되어 불이 날 수 있습니다.
- 코드 안에
if (millis() - startTime > 10000)처럼 최대 허용 시간(예: 10초)을 정해두고, 시간 내에 스위치가 감지되지 않으면 즉시 모터를 차단하는 안전 펜스(Failsafe) 를 반드시 심어야 합니다!
🌟 도로시와 지니의 핵심 요약 노트!
- 👧 도로시: “빠르게 닿고 ➔ 살짝 물러선 뒤 ➔ 느리게 톡! 닿는 2단계 호밍 덕분에 모터가 언제나 오차 없이 0번 위치를 찾아낼 수 있구나!”
- 🐱 지니: “정답이야! 3D 프린터나 공작기계뿐 아니라 엘리베이터, 카메라 짐벌도 모두 이 호밍 원리로 시작한단다.”
- 🐶 토토: “바우! 영점을 잡았으니 양쪽 끝 벽에 부딪히지 않는 안전 범위를 설정하는 ‘186_모터동작범위_소프트리미트와_하드엔드스탑’으로 넘어가자 멍!”
서브목차