105_2상엔코더_방향감별 🧭🔄
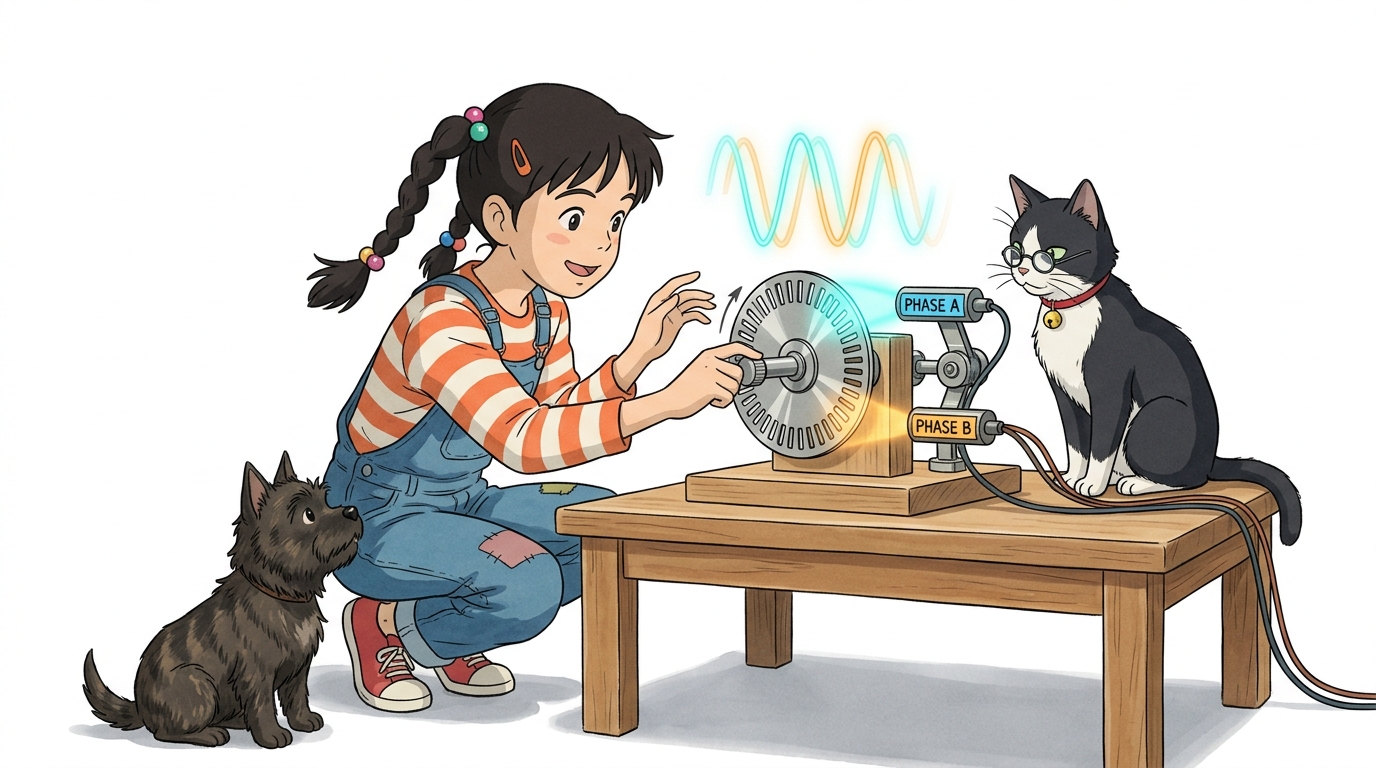
도로시와 지니가 함께하는 A상과 B상의 90도 직각 위상차(Phase Shift)를 이용한 회전 방향 판별과 4체배 해상도 마법
- 👧 도로시: “지니야! 펄스를 내보내는 센서가 1개만 있으면, 펄스가 10개 찍혔을 때 앞으로 10걸음 간 건지 뒤로 10걸음 후진한 건지 아두이노가 구분을 못 하잖아!”
- 🐱 지니: “정말 예리한 통찰이야 도로시! 그래서 진짜 로봇이나 정밀 모터에는 센서 2개를 90도($1/4$ 주기) 엇갈리게 배치한 2상 직각 위상 엔코더(Quadrature Encoder, 쿼드러처 엔코더) 를 쓴단다!”
-
🐶 토토: “바우! 눈이 2개라서 A가 먼저 보냐, B가 먼저 보냐로 전진과 후진을 단박에 알아챈다 멍!”
- 🖥️ 강의 슬라이드: slides.md
1. 도로시의 궁금증: 단일 상(Single-Phase) 엔코더의 한계
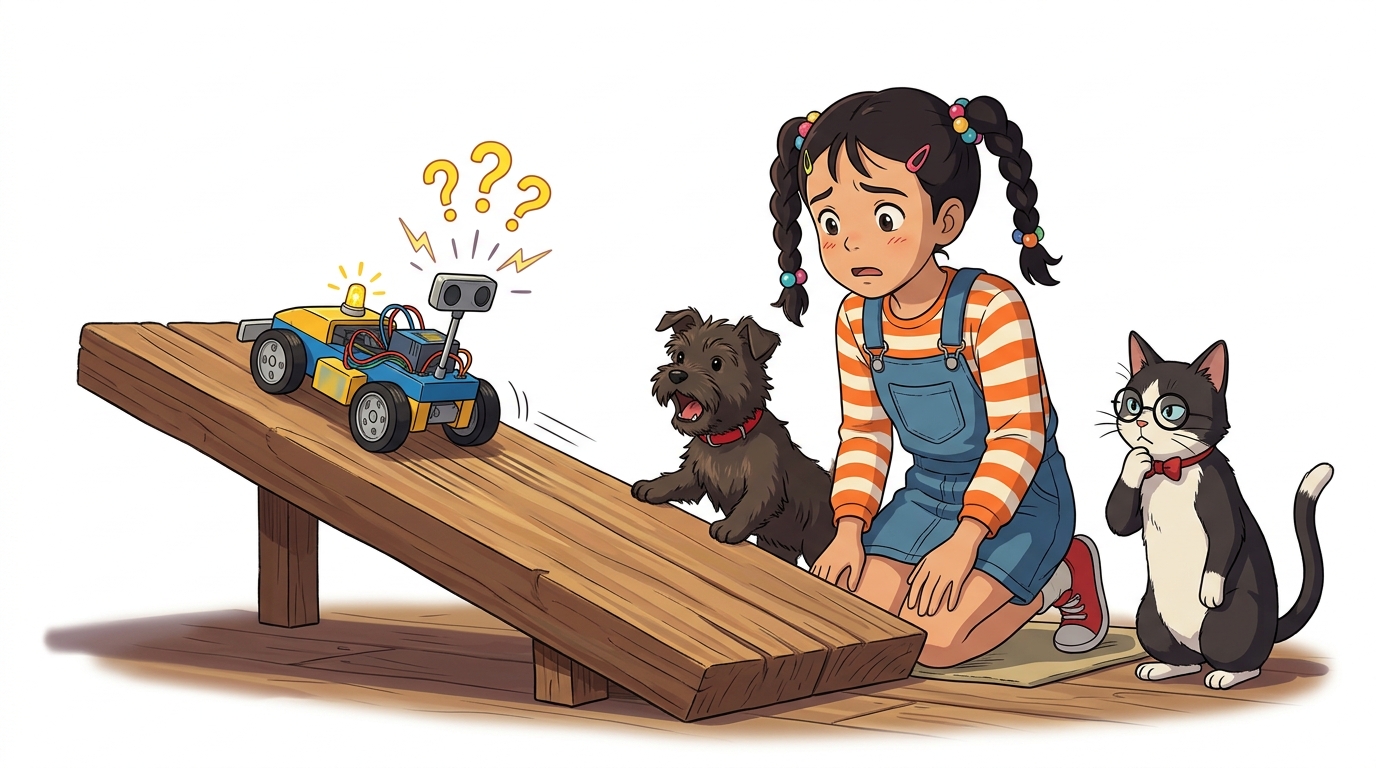
❓ 펄스 개수만으로는 회전 방향을 알 수 없다
센서가 1개뿐인 단상 엔코더는 펄스의 빈도(속도)와 개수(이동량)만 알려줄 뿐, 바퀴가 시계 방향(CW)으로 도는지 반시계 방향(CCW)으로 도는지 알 수 없습니다.
- 발생하는 문제:
- 언덕길에서 로봇카가 힘이 달려 뒤로 미끄러져 내려가도, 단상 엔코더는 펄스가 나오므로 “앞으로 잘 달리고 있구나!” 하고 착각하게 됩니다.
- 해결책:
- 2개의 신호 채널(Channel A, Channel B)을 둔 2상(Quadrature) 엔코더를 사용하여 위상의 선행/지연을 비교합니다.
2. 90도($1/4$ 주기) 엇갈린 두 파형: A상과 B상의 위상차
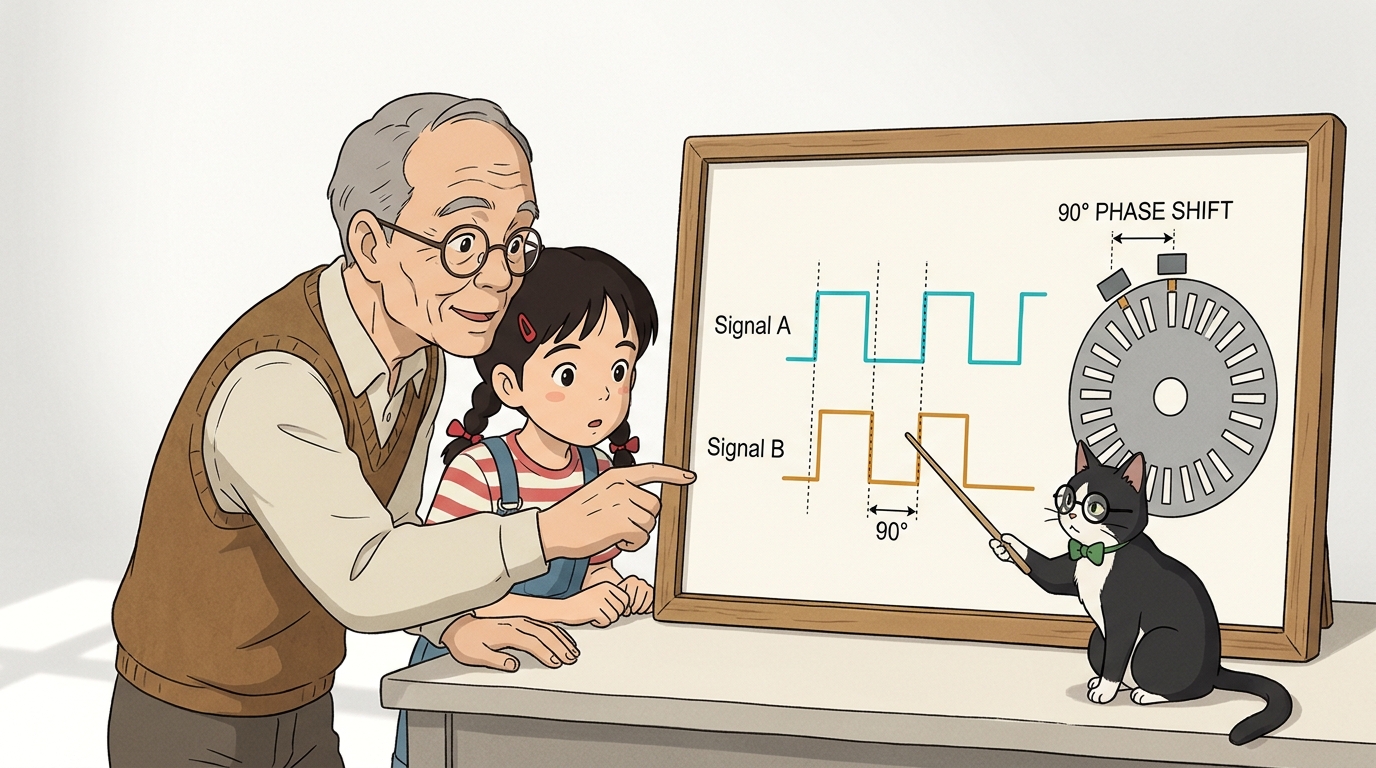
📐 직각 위상(Quadrature)의 물리적 배치 원리
원판의 슬릿 틈새를 바라보는 2개의 센서를 슬릿 폭의 절반($1/4$ 피치, 기계적 각도 90도)만큼 간격을 두고 배치합니다.
sequenceDiagram
    autonumber
    participant A as 엔코더 A상 신호
    participant B as 엔코더 B상 신호

    Note over A,B: 시계 방향 회전 (정회전 CW)
    A->>A: A상 먼저 HIGH 상승 (Rising)
    Note over B: 이때 B상은 아직 LOW (0V)
    B->>B: 1/4 주기 뒤 B상 HIGH 상승 (뒤따라옴)

    Note over A,B: 반시계 방향 회전 (역회전 CCW)
    B->>B: B상 먼저 HIGH 상승 (Rising)
    Note over A: 이때 A상은 아직 LOW (0V)
    A->>A: 1/4 주기 뒤 A상 HIGH 상승 (뒤따라옴)
3. 회전 방향 판별의 황금 룰 (Direction Detection Rule)
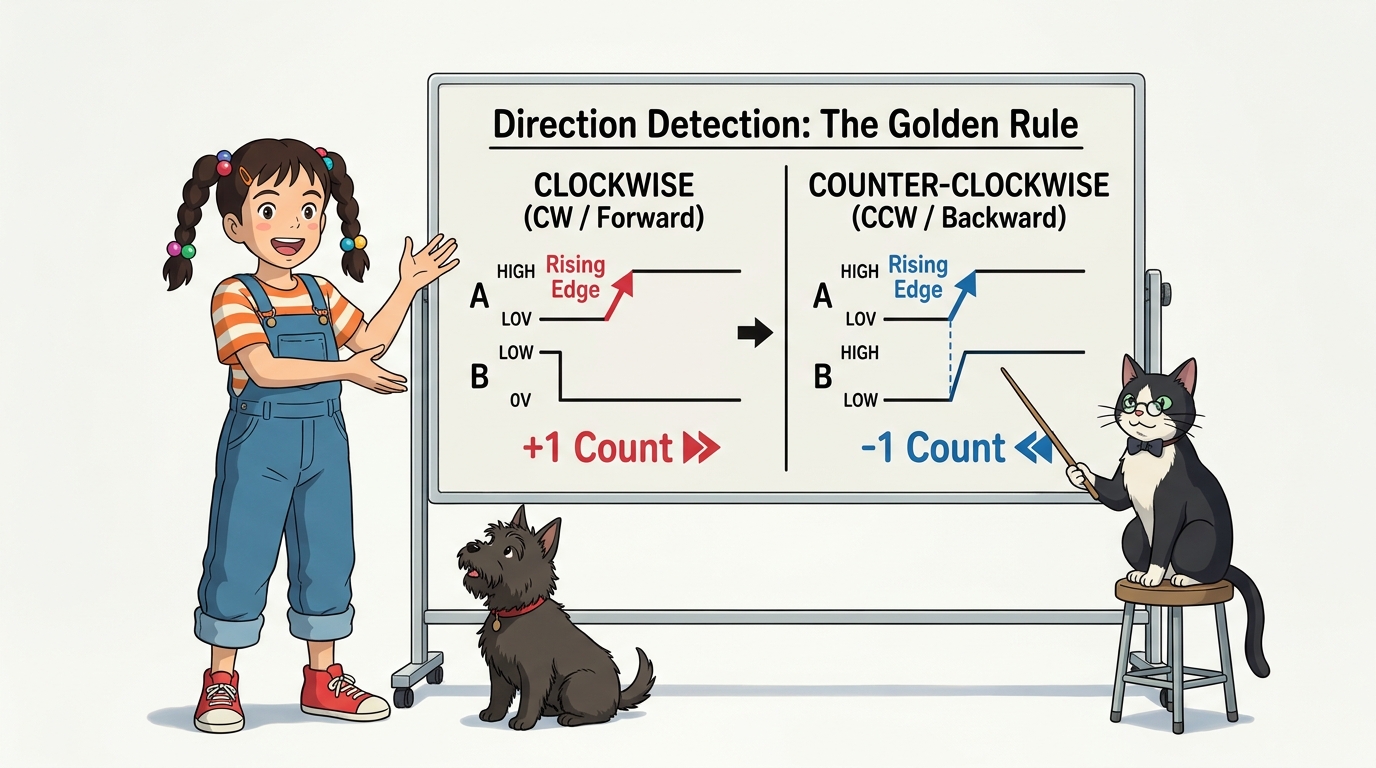
🧭 “A상이 0V에서 5V로 치솟는(RISING) 순간, B상의 전압을 확인하라!”
아두이노 외부 인터럽트를 A상 핀의 RISING 모드로 걸어두면 방향 판별이 마법처럼 단순해집니다.
void encoderISR() {
  // A상이 0V -> 5V로 올라온 바로 그 순간, B상의 상태를 읽음!
  if (digitalRead(pinB) == LOW) {
    encoderCount++; // 정회전 (전진 카운트 증가)
  } else {
    encoderCount--; // 역회전 (후진 카운트 감소)
  }
}
| 모터 회전 방향 | A상 인터럽트 순간 (RISING) | B상 핀의 전압 상태 | 회전 카운트 연산 | 판별 결과 |
|---|---|---|---|---|
| 정회전 (CW / 전진) | LOW ➡️ HIGH (상승) | LOW (0V) | count++ (+1) |
앞으로 주행 중! ⏩ |
| 역회전 (CCW / 후진) | LOW ➡️ HIGH (상승) | HIGH (5V) | count-- (-1) |
뒤로 후진 중! ⏪ |
4. 해상도를 4배로 뻥튀기하는 마법: 4체배(4x Encoding)
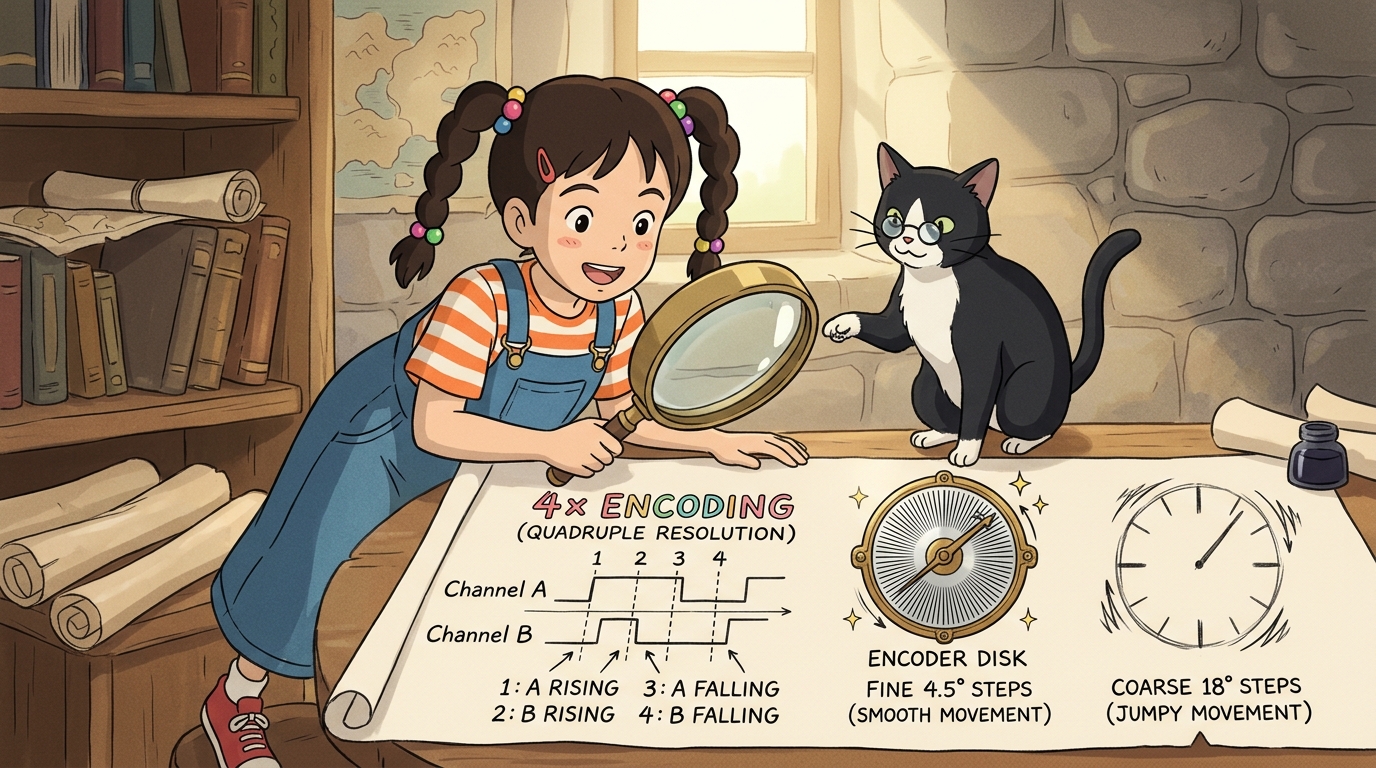
🔬 1주기 안의 4개 에지를 모두 활용하여 분해능 극대화
A상과 B상의 상승 에지, 하강 에지를 모두 카운팅하면 물리적 슬릿 수를 늘리지 않고도 소프트웨어적으로 정밀도를 4배 높일 수 있습니다.
graph TD
    subgraph 1 주기(360도 전기각) 내의 4개 순간
        E1["에지 1: A상 상승 (Rising)"]
        E2["에지 2: B상 상승 (Rising)"]
        E3["에지 3: A상 하강 (Falling)"]
        E4["에지 4: B상 하강 (Falling)"]
    end
    E1 & E2 & E3 & E4 --> Count["1주기당 4번의 카운트 발생! (4체배)"]
- 1체배 (1x): A상 상승 에지만 측정 ➡️ 20 CPR
- 2체배 (2x): A상 상승/하강 에지 모두 측정 ➡️ 40 CPR
- 4체배 (4x): A상과 B상의 모든 상승/하강 에지 측정 ➡️ 80 CPR!
- 20개 구멍 슬릿 원판으로도 80단계의 초정밀 각도 분해능(스텝당 $4.5^\circ$)을 얻을 수 있습니다.
5. 그레이 코드(Gray Code)와 상태 전이 매트릭스
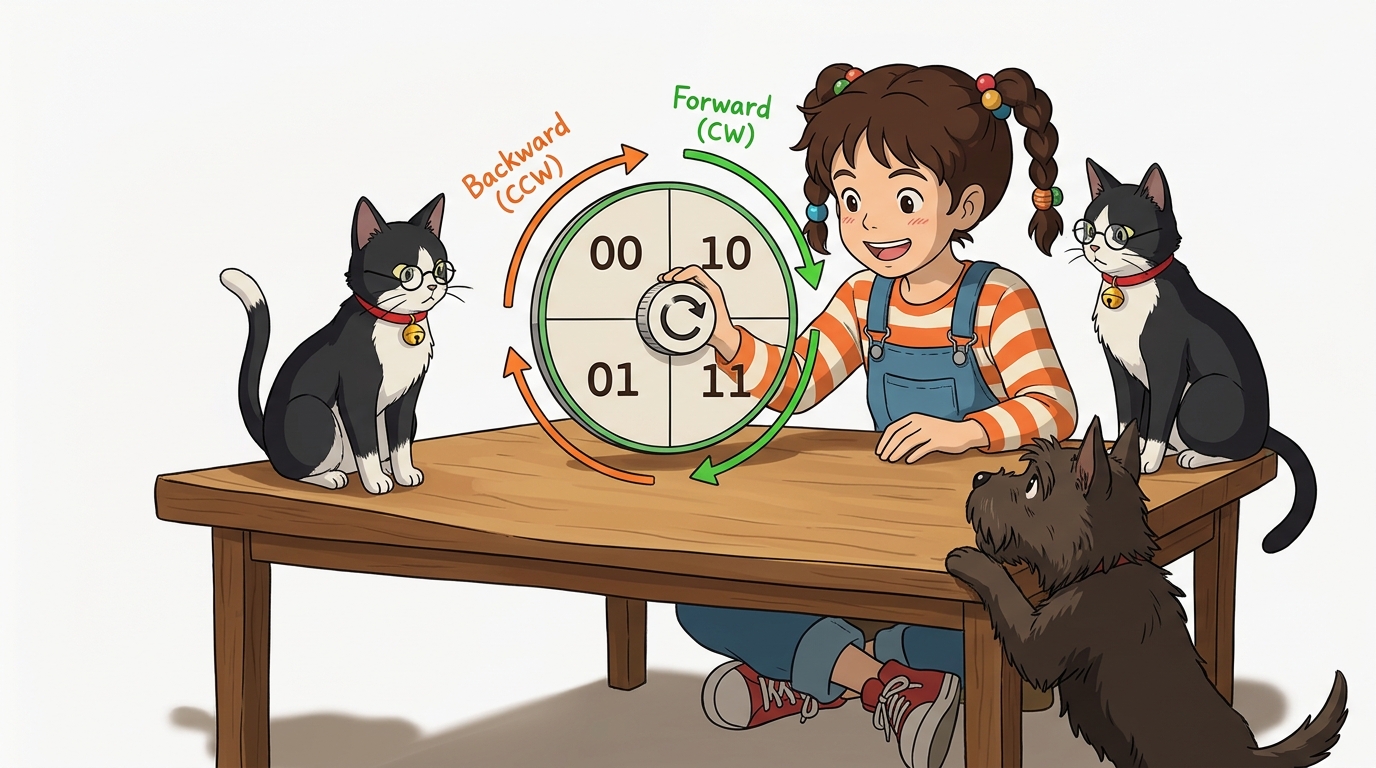
📊 2비트 2진수 상태 변화 (00 ➡️ 01 ➡️ 11 ➡️ 10)
엔코더의 A상과 B상 신호를 묶으면 [A, B] 2비트 상태가 됩니다.
- 정회전 패턴:
00$\to$10$\to$11$\to$01$\to$00(순환) - 역회전 패턴:
00$\to$01$\to$11$\to$10$\to$00(역순환) - 인접한 상태 간에 오직 1개의 비트만 바뀌는 그레이 코드(Gray Code) 특성 덕분에, 신호 노이즈로 인한 판별 오류가 원천 방지됩니다.
🌟 도로시와 지니의 핵심 요약 노트!
- 👧 도로시: “A상과 B상이 90도 시차를 두고 떨어져 있어서, A가 올라올 때 B가 0인지 1인지만 보면 앞으로 도는지 뒤로 도는지 완벽하게 구별할 수 있구나!”
- 🐱 지니: “맞아! 게다가 4개의 에지를 모두 세면 해상도가 4배로 정밀해져서 로봇 팔과 자율주행차의 오도메트리에 기본으로 쓰인단다.”
- 🐶 토토: “바우! 이제 아두이노 외부 인터럽트 코드로 바퀴 회전수와 RPM을 직접 측정하는 인코더 인터럽트 실습을 해보자 멍!”
서브목차