084_PWM펄스폭조절_원리 🌊⚡
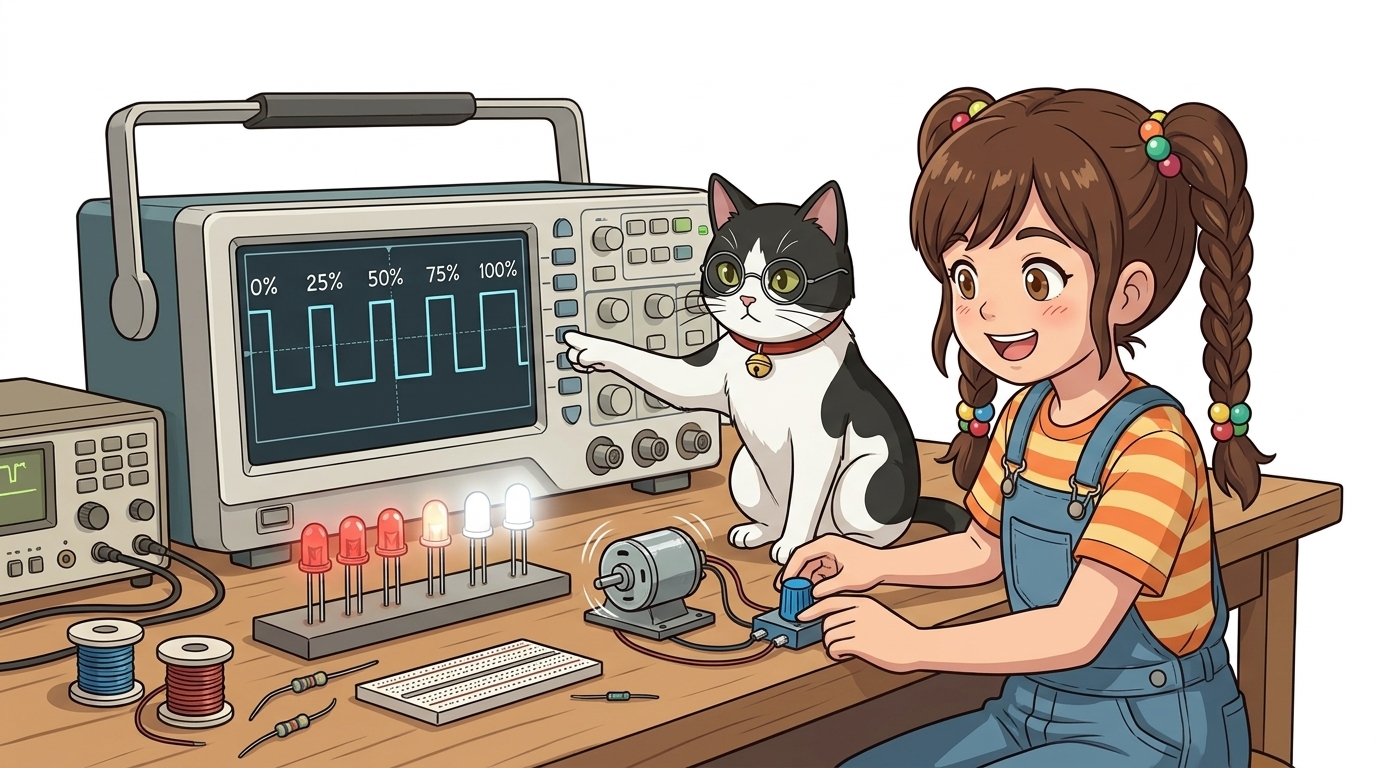
도로시와 지니가 함께하는 펄스 폭 변조(PWM)와 듀티 사이클 완벽 해설
- 👧 도로시: “지니야! 아두이노는 0V(꺼짐) 아니면 5V(켜짐)만 내보낼 수 있는데, 어떻게 2.5V나 1.25V처럼 중간 세기로 모터를 살살 돌릴 수 있는 거야?”
- 🐱 지니: “그게 바로 PWM(Pulse Width Modulation, 펄스 폭 변조) 의 원리란다! 전등 스위치를 1초에 수백 번 껐다 켰다 하면서 ‘켜져 있는 시간의 비율’을 조절하는 놀라운 기술이지!”
-
🐶 토토: “바우! 눈 깜빡할 새보다 훨씬 빠르게 스위치를 찰칵거리는 마법이다 멍!”
- 🖥️ 강의 슬라이드: slides.md
1. 도로시의 질문: 디지털인데 어떻게 전압을 낮출까?
💡 스위칭 속도와 잔상 효과가 만드는 아날로그 착시
디지털 회로는 켜짐(ON, 5V)과 꺼짐(OFF, 0V)의 두 가지 상태만 존재합니다. 하지만 이 전환을 인간의 눈이나 기계 부품이 반응할 수 없을 만큼 빠른 속도로 반복하면, 부하는 중간 세기의 연속 전압이 공급되는 것처럼 느끼게 됩니다.
- LED의 경우:
- 1초에 500번 깜빡이면 우리 눈의 망막 잔상 효과 때문에 깜빡임이 사라지고 단순히 ‘밝기가 어두워졌다’고 인식합니다.
- 모터의 경우:
- 회전자의 관성(Inertia)과 내부 코일의 인덕턴스(Inductance)가 고주파 스위칭 신호를 부드럽게 필터링하여 일정한 속도로 회전합니다.
2. 펄스(Pulse)의 기본 구성 요소
〰️ 파형을 이해하기 위한 4대 기본 개념
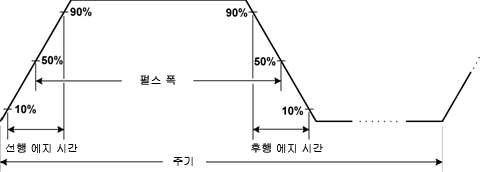
사각형 모양으로 솟구쳤다 떨어지는 구형파(Square Wave) 펄스는 다음과 같은 파라미터로 정의됩니다.
graph LR
    subgraph 1 주기 (T)
        R["상승 에지 (Rising)"] --> H["HIGH (+5V 유지 시간: t_on)"]
        H --> F["하강 에지 (Falling)"]
        F --> L["LOW (0V 유지 시간: t_off)"]
    end
- 주기 (Period, $T$):
- 신호가 한 번 HIGH가 되었다가 LOW를 거쳐 다시 HIGH로 돌아오기까지 걸리는 총 시간 (초, s)
- 주파수 (Frequency, $f$):
- 1초 동안 이러한 주기가 몇 번 반복되는가를 나타내는 수치 ($f = 1/T$, 단위: 헤르츠, Hz)
- 상승 에지 (Rising Edge):
- 전압이 0V(LOW)에서 5V(HIGH)로 급격히 치솟는 순간
- 하강 에지 (Falling Edge):
- 전압이 5V(HIGH)에서 0V(LOW)로 뚝 떨어지는 순간
3. 듀티 사이클 (Duty Cycle, 듀티 비)
📊 1주기 동안 HIGH가 켜져 있는 시간의 비율(%)
듀티 사이클은 펄스 신호에서 에너지가 공급되는 비율을 결정하는 가장 핵심적인 척도입니다.
\[\text{Duty Cycle (\%)} = \frac{t_{\text{ON}}}{T} \times 100\]| analogWrite(pin, 값) | 8비트 레지스터 값 | 듀티 사이클 (%) | 평균 출력 전압 ($V_{avg}$) | 모터 동작 상태 |
|---|---|---|---|---|
analogWrite(pin, 0) |
0 / 255 | 0% | 0.0 V | 완전 정지 (OFF) |
analogWrite(pin, 64) |
64 / 255 | 약 25% | 1.25 V | 저속 회전 (미세 제어) |
analogWrite(pin, 127) |
127 / 255 | 약 50% | 2.50 V | 중간 속도 회전 |
analogWrite(pin, 191) |
191 / 255 | 약 75% | 3.75 V | 고속 회전 |
analogWrite(pin, 255) |
255 / 255 | 100% | 5.00 V | 최대 속도 (풀 가동) |
4. 평균 전압(Average Voltage)의 수학적 계산
📈 시간 적분으로 구하는 유효 공급 에너지
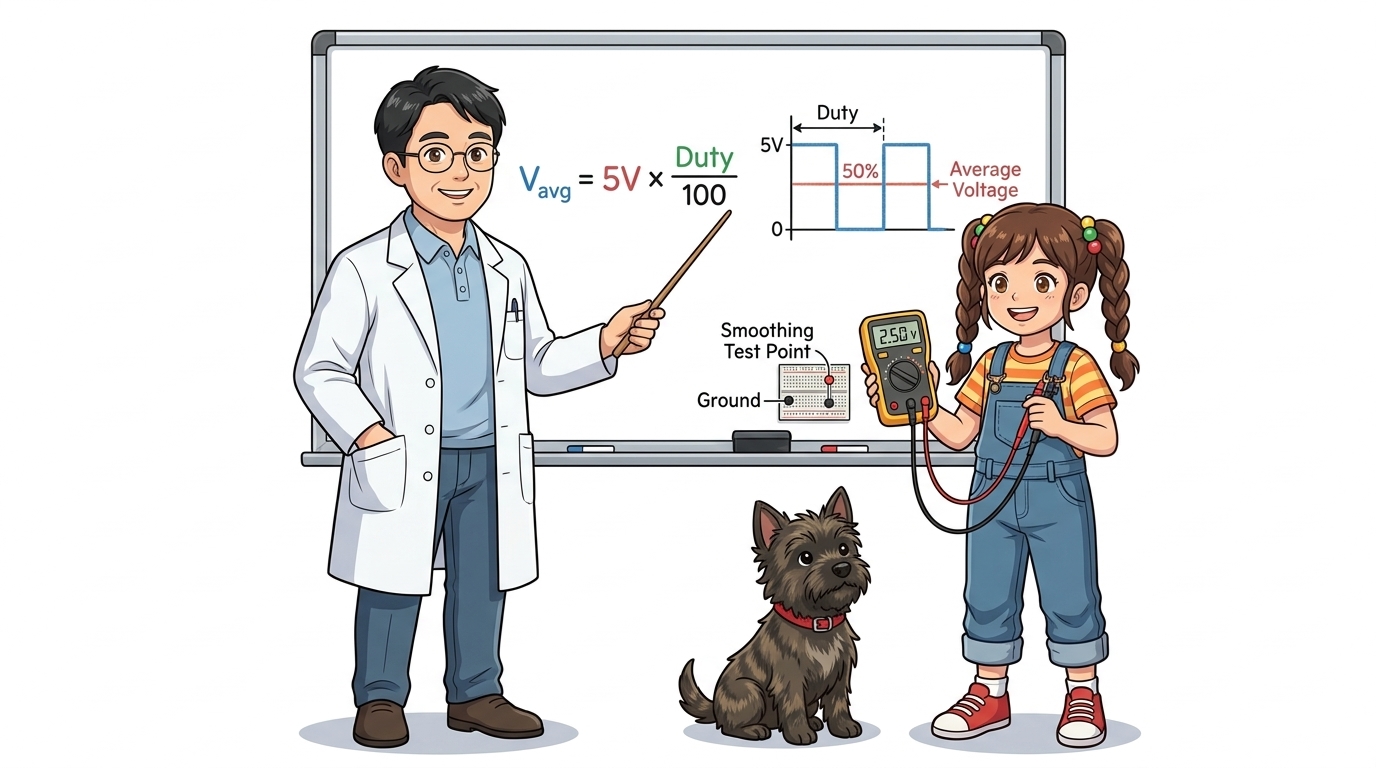
PWM 신호가 부하에 전달하는 실질적인 에너지의 크기는 펄스의 면적을 주기로 나눈 평균 전압 공식으로 계산할 수 있습니다.
\[V_{avg} = \frac{1}{T} \int_{0}^{T} V(t) dt = 5\text{V} \times \frac{\text{Duty Cycle}}{100}\]- 실제 계산 예시:
- 아두이노에서
analogWrite(9, 204);를 실행한 경우 - $\text{Duty Ratio} = \frac{204}{255} = 0.80$ (80%)
- $V_{avg} = 5\text{V} \times 0.80 = 4.0\text{V}$
- 즉, 4V짜리 직류 전원 공급기를 연결한 것과 동일한 일률을 부하에 전달합니다!
- 아두이노에서
5. 아두이노 C++ PWM 제어 코드 패턴
💻 서서히 밝아지고 서서히 어두워지는 호흡 LED 실습
PWM의 듀티 사이클을 0부터 255까지 점진적으로 증감시켜 부드러운 밝기 변화를 연출하는 표준 코드입니다.
// 9번 PWM 핀을 제어 핀으로 지정 (물결표 ~9 핀)
const int ledPin = 9;

void setup() {
  // PWM 핀은 pinMode를 생략해도 analogWrite 호출 시 자동 설정되지만, 명시하는 것이 좋습니다.
  pinMode(ledPin, OUTPUT);
}

void loop() {
  // 1. 서서히 밝아지기 (듀티 사이클 0% -> 100%)
  for (int brightness = 0; brightness <= 255; brightness += 5) {
    analogWrite(ledPin, brightness); // 듀티비 갱신
    delay(30);                      // 밝기 변화 체감을 위한 지연
  }

  // 2. 서서히 어두워지기 (듀티 사이클 100% -> 0%)
  for (int brightness = 255; brightness >= 0; brightness -= 5) {
    analogWrite(ledPin, brightness);
    delay(30);
  }
}
6. 아두이노 분야별 PWM의 핵심 활용처
🚀 전자와 기계 제어의 만능 열쇠
- LED 조명 제어:
- RGB LED의 빨강, 초록, 파랑 핀에 각각 PWM 값을 주어 1,600만 가지의 풀컬러 색상을 합성합니다.
- DC 모터 속도 조절:
- 모터 드라이버(L298N, 모스펫)의 인에이블(EN) 핀에 PWM을 가해 자동차 바퀴의 가속과 감속을 정밀하게 제어합니다.
- 서보모터 각도 제어 (PWM 서보 신호):
- 50Hz(주기 20ms) 주파수에서 HIGH 펄스 폭을 1.0ms(0도) ~ 1.5ms(90도) ~ 2.0ms(180도) 로 조절하여 모터 암의 각도를 정확히 고정합니다.
🌟 도로시와 지니의 핵심 요약 노트!
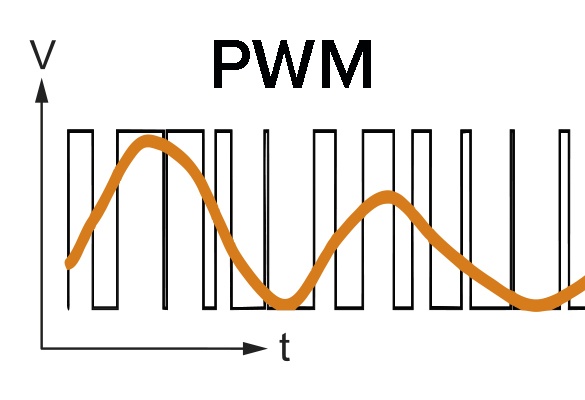
- 👧 도로시: “초당 수백 번씩 ON/OFF 스위치를 켜고 끄는 시간의 비율(Duty Cycle)을 바꿔서 0V부터 5V까지 원하는 평균 전압을 만들어내는 거였구나!”
- 🐱 지니: “정답이야!
analogWrite()는 진짜 아날로그 전압을 만드는 게 아니라, 하드웨어 타이머가 만든 똑똑한 PWM 신호라는 점을 꼭 기억하렴.” - 🐶 토토: “바우! 이제 이 멋진 PWM 신호를 이용해 원하는 각도로 척척 움직이는 서보모터(Servo) 를 직접 조종해보자 멍!”
서브목차