080_직류전원공급기_파워서플라이와_외부전원 ⚡🔋
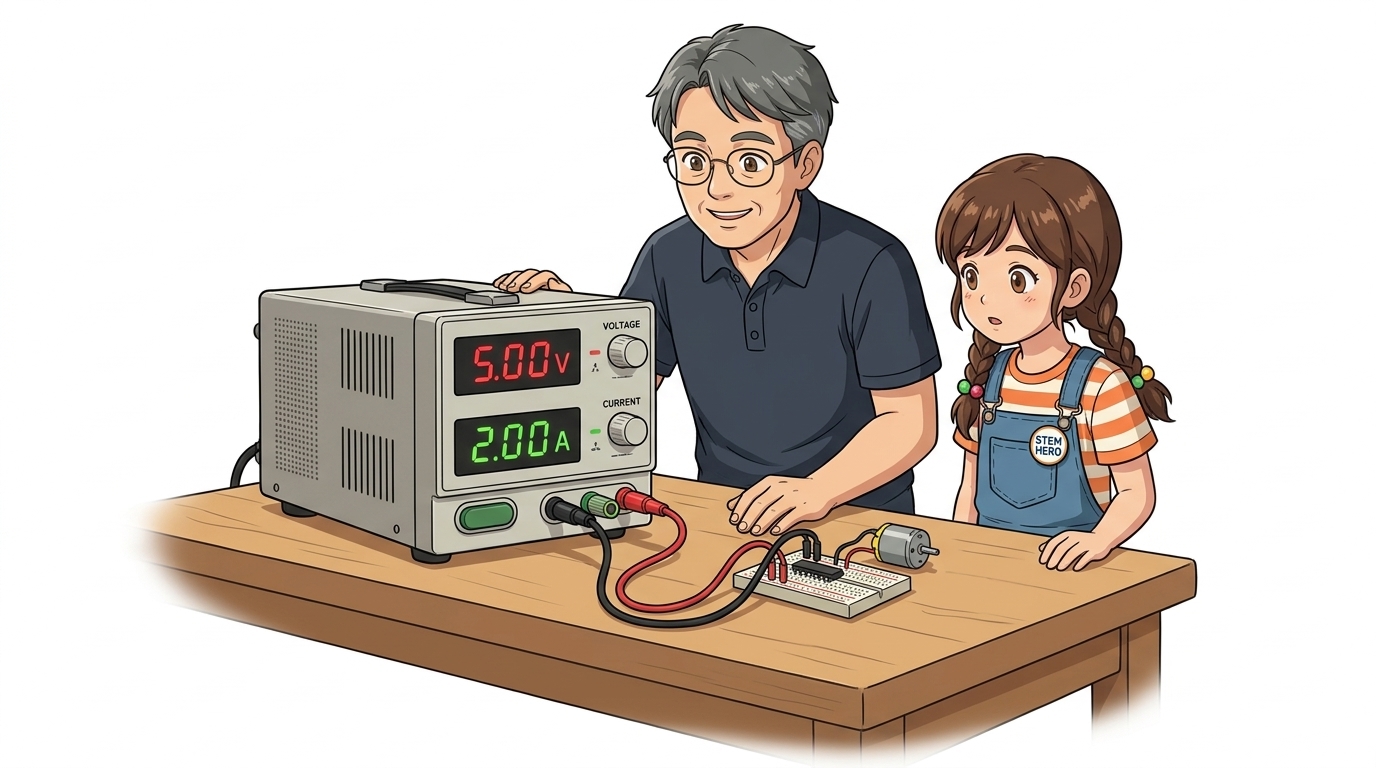
도로시와 지니가 함께하는 벤치탑 DC 파워서플라이 조작법과 브라운아웃 방지 외부 전원 설계
- 👧 도로시: “지니야! 모터를 2개 연결했더니 아두이노가 갑자기 혼자서 자꾸 꺼졌다 켜져! 귀신이 곡할 노릇이야!”
- 🐱 지니: “그건 모터가 전기를 너무 많이 먹어서 아두이노가 기절하는 브라운아웃(Brown-out) 현상이란다! 이럴 땐 강력하고 안전한 외부 발전소, DC 파워서플라이를 투입해야 해!”
-
🐶 토토: “바우! 전압과 전류를 마음대로 뿜어내는 마법 상자다 멍!”
- 🖥️ 강의 슬라이드: slides.md
1. 아두이노 보드 전원만으로 모터를 돌리면 안 되는 이유
초보 메이커들이 가장 흔하게 겪는 미스터리 고장이 바로 모터 동작 중 아두이노의 무한 재부팅입니다.
⚠️ 전류 부족과 브라운아웃(Brown-out Reset)
- USB 포트의 한계: 컴퓨터의 USB 2.0 포트는 최대 500mA(0.5A) 까지만 전기를 내어줍니다.
- 모터의 돌입 전류(Inrush Current): 정지해 있던 DC 모터나 서보 모터가 회전을 시작하는 찰나의 순간, 평상시의 3~5배에 달하는 1A~2A 이상의 전류를 폭발적으로 빨아들입니다.
- 전압 강하(Voltage Drop): 아두이노 5V 라인 전압이 3V 이하로 곤두박질치면서, 아두이노 내부의 저전압 감지 회로(BOD)가 작동하여 칩을 강제로 재부팅(Reset)시킵니다.
- 결론: 모터, 릴레이, 고휘도 LED 매트릭스 등 전기를 많이 먹는 액추에이터는 반드시 독립된 외부 전원(External Power)을 공급해야 합니다!
2. 벤치탑 DC 파워서플라이 전면부 구조
 ┌────────────────────────────────────────────────────────┐
 │  [ 5.00 V ]          [ 1.50 A ]                        │ ➔ 전압(V) / 전류(A) 표시창
 │  (CV 녹색등)         (CC 적색등)                       │
 ├────────────────────────────────────────────────────────┤
 │  [ VOLTAGE 다이얼 ]  [ CURRENT 다이얼 ]   [ OUTPUT ]   │ ➔ 전압 / 전류 미세 조절 노브
 ├────────────────────────────────────────────────────────┤
 │      (+) 빨강              (-) 검정          (GND) 초록│ ➔ 출력 바나나 플러그 단자
 └────────────────────────────────────────────────────────┘
3. 정전압(CV)과 정전류(CC) 모드의 마법
파워서플라이에는 부품이 타버리는 것을 막아주는 마법의 2대 동작 모드가 내장되어 있습니다.
| 동작 모드 | 표시등 | 핵심 원리 및 작동 방식 |
|---|---|---|
| CV (정전압, Constant Voltage) | 녹색등 | 사용자가 설정한 전압(예: 5.00V)을 고정 유지하고, 회로가 요구하는 만큼 전류를 공급 (일반적인 회로 시험 모드) |
| CC (정전류, Constant Current) | 적색등 | 회로가 설정한 전류 한계치(예: 1.00A)를 넘어서려 할 때, 전압을 스스로 낮추어 전류가 넘치지 않게 강제 억제 (합선 보호 모드) |
🛡️ 부품을 살리는 ‘전류 제한(Current Limit)’ 세팅 4단계!
새로운 회로를 테스트할 때 실수로 전선을 잘못 꽂아 합선(Short)되더라도 부품이 불타지 않게 보호하는 엔지니어들의 불문율입니다:
- 전원 스위치를 켜고, 전압 노브를
1V정도로 낮춥니다. - 출력 단자의 빨간색(+)과 검정색(-) 단자를 집게 전선으로 쇼트(합선) 시킵니다.
- 파워서플라이가
CC (적색등)모드로 전환되면, CURRENT 다이얼을 돌려 안전 전류 한계(예: 0.50A) 로 맞춥니다. - 집게 쇼트를 풀면 다시
CV (녹색등)모드로 돌아옵니다. 이제 원하는 시험 전압(예:5.00V)을 맞추고 회로에 연결합니다! (이제 회로에 쇼트가 나도 전류가 0.5A에서 칼같이 제한되어 안전합니다!)
4. 외부 전원 연결과 공통 접지(Common Ground)의 절대 원칙
아두이노와 외부 파워서플라이를 연결할 때 전 세계 모든 메이커가 반드시 지켜야 하는 단 하나의 철칙입니다:
 [ 아두이노 보드 ]                             [ 외부 DC 파워서플라이 ]
 ────────────────────────────────────────────────────────────────────────────
 D9 (모터 신호선) ──────▶ [ L298N 모터 드라이버 IN1 ]
                        [ L298N VCC (+12V) ] ◀────── (+) 12V 전원 출력
                        [ L298N GND (-)    ] ◀────── (-) 0V 전원 접지
                              │                            │
                              └─────────────┬──────────────┘
                                            │
 GND 핀 ────────────────────────────────────┘ (★ 공통 접지 Common GND 연결 필수!)
[!CAUTION] 왜 접지(GND)를 하나로 묶어야 할까?: 아두이노가 D9번 핀으로 “모터 돌아라! (5V HIGH)” 신호를 보내도, 모터 드라이버 입장에서 “기준 0V(GND)”가 아두이노와 이어져 있지 않으면 그 신호가 몇 볼트인지 알 수 없습니다. 전원(+)은 분리하더라도, GND(-)는 반드시 전선 하나로 단단히 연결해야 오작동이 없습니다!
🌟 도로시와 지니의 핵심 요약 노트!
- 👧 도로시: “모터처럼 힘센 장치는 아두이노 전원을 쓰지 않고 독립된 파워서플라이로 전기를 주고, GND는 꼭 하나로 묶어야 하는구나!”
- 🐱 지니: “훌륭해! 그리고 전류 제한(Current Limit)을 미리 걸어두면 실수로 합선이 일어나도 연기 날 걱정 없이 안전하게 실험할 수 있단다.”
- 🐶 토토: “바우! 이제 든든한 외부 전원을 준비했으니 강력한 힘으로 세상을 움직이는 ‘079_모터란_전기운동변환’으로 달려가보자 멍!”
서브목차