181_아두이노메가_6개하드웨어인터럽트_다축엔코더 ⚙️🏎️
우노의 2개 인터럽트로는 꿈도 못 꿨던 다륜 로봇의 오도메트리! 3대 이상의 모터 엔코더를 1펄스도 놓치지 않고 동시 추적하라
2상 쿼드러처 엔코더(Quadrature Encoder)의 A/B 위상차 원리, 우노의 2핀 인터럽트 한계 극복, 메가 2560의 6대 외부 하드웨어 인터럽트(INT0~INT5)를 활용한 3축 동시 정밀 위치 추적(Odometry) 시스템을 구축합니다.
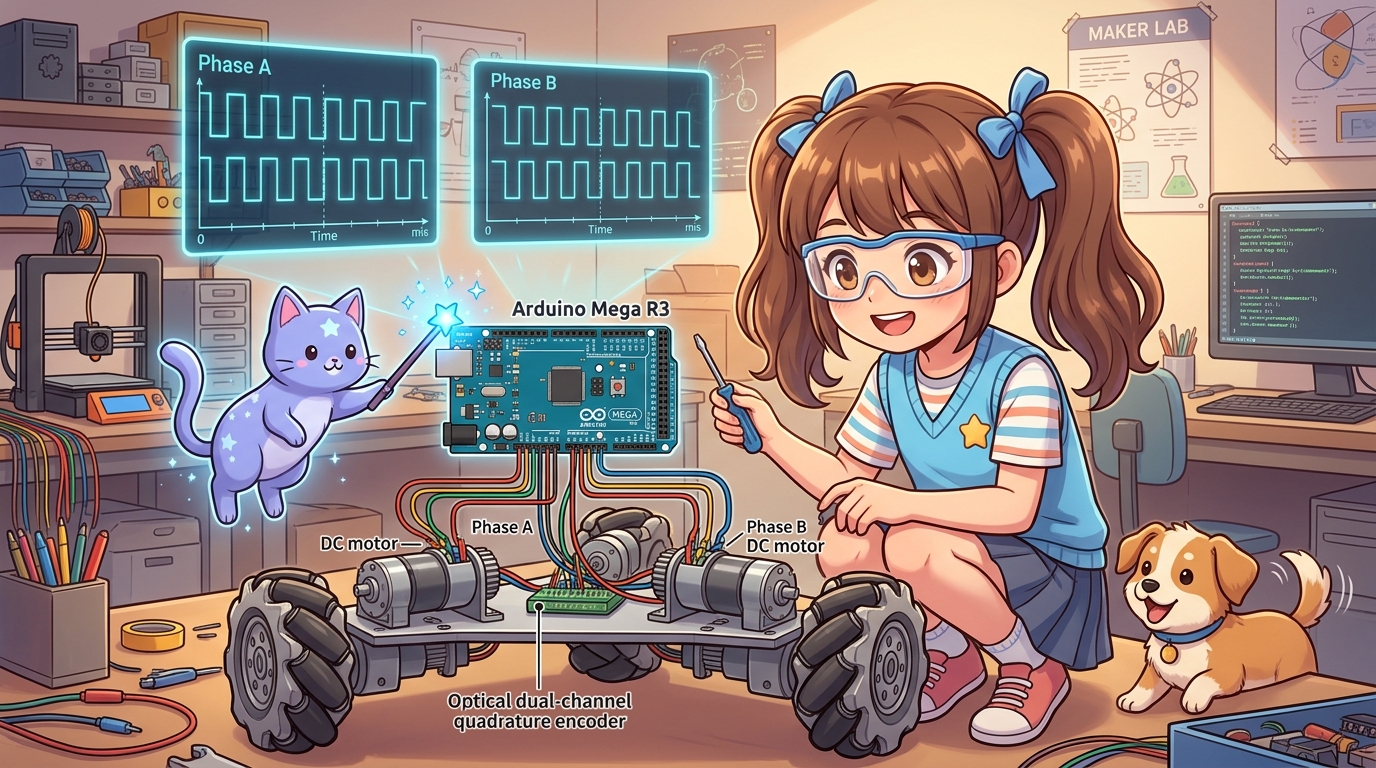
- 🖥️ 강의 슬라이드: slides.md
1. 우노에서는 왜 2바퀴 이상의 엔코더를 완벽히 읽지 못했을까요? 🤔
자율주행 로봇이 자신이 얼마나 앞으로 갔고 몇 도를 회전했는지 정확히 알려면 바퀴 모터 뒤에 달린 광학 2상 쿼드러처 엔코더(Quadrature Encoder)를 읽어야 합니다.
엔코더는 회전 방향과 속도를 정확히 구별하기 위해 A상과 B상 2가닥의 고속 펄스 선을 내보냅니다.
[ 우노(UNO)의 인터럽트 핀 고갈 참사 ]
모터 1번: Phase A (D2번 / INT0) + Phase B (D3번 / INT1)
------------------------------------------------------
= 우노의 외부 하드웨어 인터럽트 2개 완전 소진! 😱
➡️ 모터 2번(오른쪽 바퀴), 모터 3번은 하드웨어 인터럽트로 연결할 핀이 0개 남음!
👧 도로시: “지니야! 바퀴가 3개 달린 옴니휠 로봇을 만들고 있는데, 모터 1개만 연결했는데 우노 인터럽트 핀 2개가 다 끝나버렸어!”
🐱 지니: “우노는 외부 인터럽트가 2번, 3번 딱 2개뿐이라 다륜 로봇의 엔코더를 감당할 수 없단다! 하지만 아두이노 메가는 6개의 강력한 하드웨어 인터럽트(INT0부터 INT5까지)를 품고 있어서, 모터 3대의 A/B상 신호선 6가닥을 단 1펄스도 놓치지 않고 초고속 인터럽트로 추적할 수 있지!”
🐶 토토: “멍멍! (아무리 빨리 달려도 1바퀴의 오차도 없다 멍!)”
2. 메가 2560의 6대 외부 인터럽트 핀맵 🗺️
아두이노 메가는 CPU가 다른 무거운 연산을 하느라 바쁘더라도, 핀에 전압 펄스가 들어오는 즉시 1마이크로초 만에 반응하는 6개의 독립된 외부 인터럽트 전용 포트를 갖추고 있습니다.
| 인터럽트 채널 | 아두이노 메가 핀 번호 | 아두이노 우노 지원 여부 | 3축 로봇 연결 추천 |
|---|---|---|---|
| INT0 | 2번 (D2) | O (우노 지원) | 모터 1 (왼쪽 바퀴) - Phase A |
| INT1 | 3번 (D3) | O (우노 지원) | 모터 1 (왼쪽 바퀴) - Phase B |
| INT2 | 21번 (D21) | X (메가 전용) | 모터 2 (오른쪽 바퀴) - Phase A |
| INT3 | 20번 (D20) | X (메가 전용) | 모터 2 (오른쪽 바퀴) - Phase B |
| INT4 | 19번 (D19) | X (메가 전용) | 모터 3 (후륜/조향) - Phase A |
| INT5 | 18번 (D18) | X (메가 전용) | 모터 3 (후륜/조향) - Phase B |
3. 2상 쿼드러처 엔코더 방향 판별 원리 🧭
모터 축이 회전할 때 Phase A와 Phase B는 서로 90도의 시간차(위상차)를 두고 사각파 펄스를 뿜어냅니다.
 [ 시계 방향(CW) 회전 시 ]
   Phase A: ──┐    ┌────┐    ┌──── (A가 먼저 솟구침!)
              │    │    │    │
   Phase B: ─────┐    ┌────┐    ┌ (B가 뒤따라옴)
   ==> Phase A가 RISING(상승)할 때 Phase B의 전압이 LOW이면: 전진(+1)!

 [ 반시계 방향(CCW) 회전 시 ]
   Phase A: ─────┐    ┌────┐    ┌
   Phase B: ──┐    ┌────┐    ┌──── (B가 먼저 솟구침!)
   ==> Phase A가 RISING(상승)할 때 Phase B의 전압이 HIGH이면: 후진(-1)!
4. 실전 실습: 3대 모터 6채널 동시 오도메트리(Odometry) 추적기 🚀
3대의 모터 엔코더 신호선 6가닥을 메가의 INT0~INT5에 모두 직결하고, 1초에 수만 번 발생하는 고속 회전 펄스를 단 한 개도 흘리지 않고 실시간 계측하는 스케치입니다.
/*
 * [아두이노 메가 2560 3대 모터 6채널 엔코더 인터럽트 실습]
 * - 모터 1: D2 (INT0), D3 (INT1)
 * - 모터 2: D21 (INT2), D20 (INT3)
 * - 모터 3: D19 (INT4), D18 (INT5)
 */

// 3개 모터의 누적 회전 펄스 카운터 (인터럽트에서 수정하므로 volatile 필수!)
volatile long motor1Pos = 0;
volatile long motor2Pos = 0;
volatile long motor3Pos = 0;

// [모터 1 인터럽트 서비스 루틴]
void isrMotor1() {
  if (digitalRead(3) == LOW) {
    motor1Pos++; // 시계 방향
  } else {
    motor1Pos--; // 반시계 방향
  }
}

// [모터 2 인터럽트 서비스 루틴]
void isrMotor2() {
  if (digitalRead(20) == LOW) {
    motor2Pos++;
  } else {
    motor2Pos--;
  }
}

// [모터 3 인터럽트 서비스 루틴]
void isrMotor3() {
  if (digitalRead(18) == LOW) {
    motor3Pos++;
  } else {
    motor3Pos--;
  }
}

void setup() {
  Serial.begin(115200);

  // 6개 인터럽트 핀 풀업 설정
  pinMode(2, INPUT_PULLUP);
  pinMode(3, INPUT_PULLUP);
  pinMode(21, INPUT_PULLUP);
  pinMode(20, INPUT_PULLUP);
  pinMode(19, INPUT_PULLUP);
  pinMode(18, INPUT_PULLUP);

  // 메가 2560 6대 외부 인터럽트 등록 (Phase A의 상승 엣지 감지)
  attachInterrupt(digitalPinToInterrupt(2),  isrMotor1, RISING); // INT0
  attachInterrupt(digitalPinToInterrupt(21), isrMotor2, RISING); // INT2
  attachInterrupt(digitalPinToInterrupt(19), isrMotor3, RISING); // INT4

  Serial.println(F("========================================"));
  Serial.println(F(" ⚙️ 아두이노 메가 3축 엔코더 오도메트리 가동 "));
  Serial.println(F("========================================"));
}

void loop() {
  // 100ms마다 3개 바퀴의 정밀 이동 위치 출력
  static unsigned long lastPrint = 0;
  if (millis() - lastPrint >= 100) {
    lastPrint = millis();

    Serial.print(F("[위치 계측] "));
    Serial.print(F("M1(좌): "));
    Serial.print(motor1Pos);
    Serial.print(F(" tick | M2(우): "));
    Serial.print(motor2Pos);
    Serial.print(F(" tick | M3(후): "));
    Serial.print(motor3Pos);
    Serial.println(F(" tick"));
  }
}
🌟 도로시와 지니의 핵심 요약! 🏆
- 우노의 2핀 인터럽트 한계 돌파: 2, 3, 18, 19, 20, 21번 총 6개의 외부 인터럽트를 제공합니다.
- 다축 로봇 오도메트리 완성: 3대 이상의 모터 쿼드러처 엔코더를 초고속 펄스 누락 없이 실시간 추적합니다.
- 완벽한 PID 제어 기반: 하드웨어 인터럽트로 수집된 정밀 위치 데이터를 통해 자율주행 로봇의 위치 오차를 제로(0)로 수렴시킵니다.
👧 도로시: “우노에서는 상상도 못 했던 16채널 센서, 12관절 서보, 16비트 터치스크린, 그리고 6채널 고속 인터럽트까지! 메가의 진정한 슈퍼 파워를 온몸으로 느꼈어!”
🐱 지니: “축하한다 도로시! 이제 우노의 한계를 넘어 대규모 산업용 프로젝트와 첨단 로봇 공학을 자유자재로 지휘하는 진정한 마스터 엔지니어가 되었단다!”