062_초음파응용_스마트주차경보기 📏📐
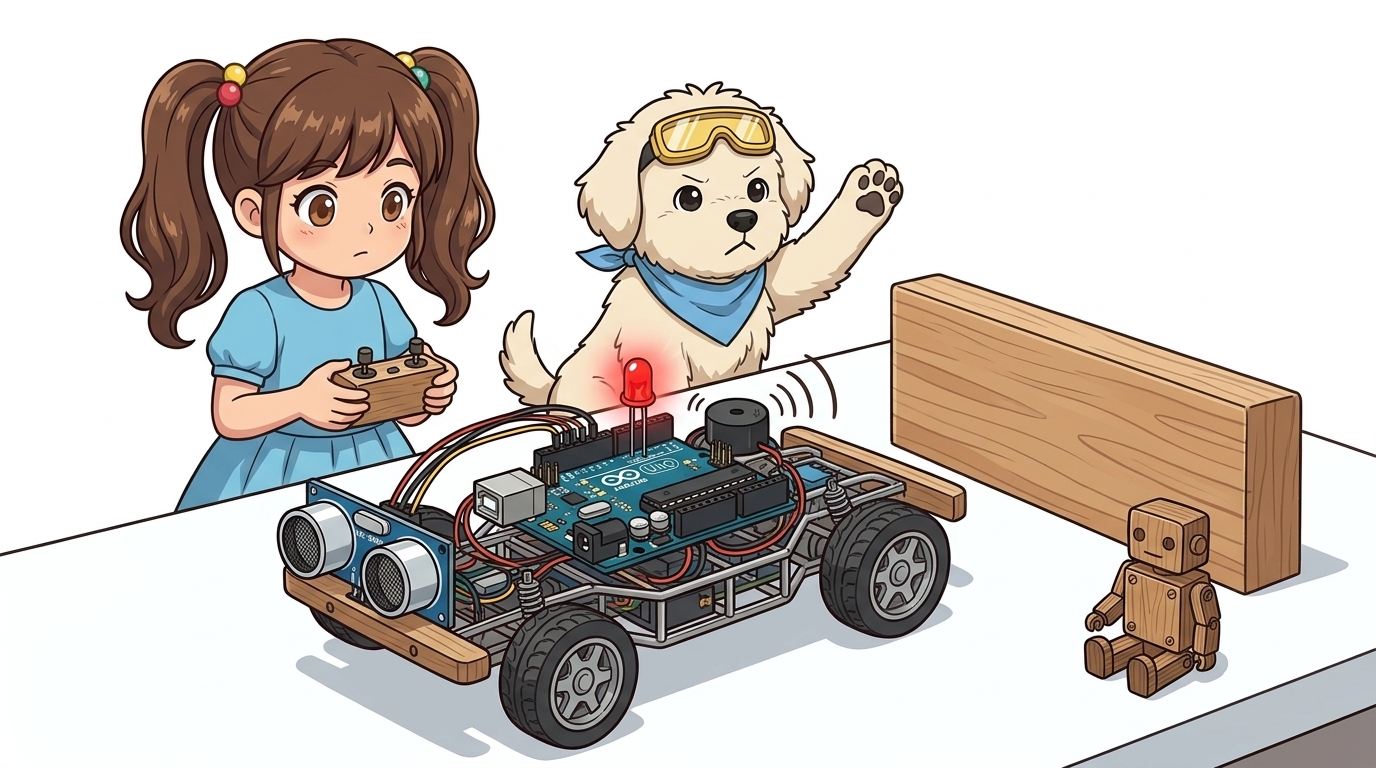
도로시와 지니가 함께하는 자동차 후방 주차 감지기, 동적 가변 지연(Dynamic Delay) 및 I2C LCD 거리 대시보드 제작
- 👧 도로시: “교수님! 지니야! 아빠가 자동차를 후진으로 주차할 때 벽에 가까워질수록 ‘삐 — 삐 — 삐- 삐- 삐이이익!’ 하고 경고음 소리가 점점 숨 가쁘게 빨라지잖아! 아두이노로 우리만의 스마트 후방 주차 센서를 만들 수 있어?”
- 👨🏫 이호진 교수님: “당연하지! 측정된 거리에 비례하여 부저가 울리는 주기(
delay(distance * 10))를 실시간으로 줄여주면 실제 고급 승용차의 후방 감지 센서와 100% 똑같이 동작한단다!” -
🐶 토토: “바우! 후진할 때 벽에 쿵 부딪히지 않게 토토가 뒤에서 망봐줄게 멍!”
- 🖥️ 강의 슬라이드: slides.md
1. 스마트 주차 보조 시스템(PAS)의 원리와 경보 4단계
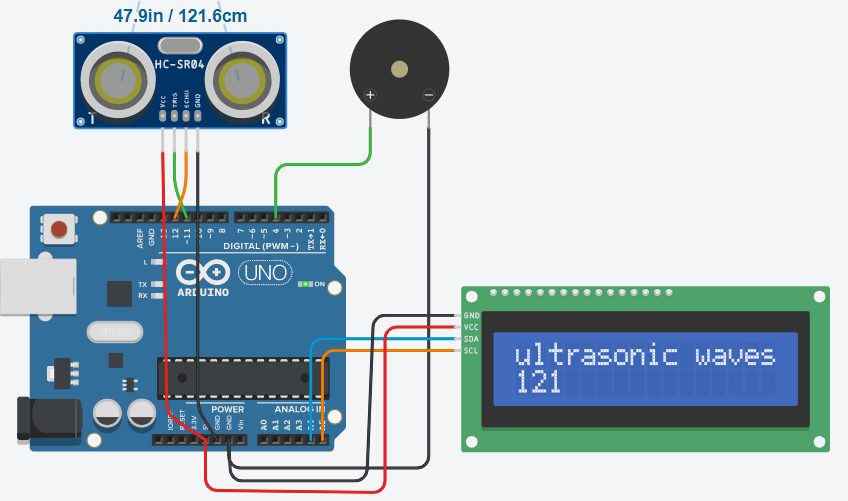
🚗 거리에 따라 경고음의 템포가 달라지는 이유
운전자가 백미러나 모니터를 보지 않고도 오직 소리(비프음 간격)만으로 벽과의 잔여 거리를 직관적으로 체감할 수 있도록 거리를 4개 구간으로 세분화합니다:
| 거리 구간 | 경보 레벨 | 비프음 패턴 | 운전자 안내 |
|---|---|---|---|
| $30\text{cm}$ 이상 | 1단계 (안전) | 무음 (Silent) | 안심하고 여유롭게 후진 가능 |
| $20\text{cm} \sim 30\text{cm}$ | 2단계 (주의) | 삐 — 삐 — 삐 (느린 간격) | 장애물이 감지되었으므로 서행 시작 |
| $10\text{cm} \sim 20\text{cm}$ | 3단계 (경고) | 삐- 삐- 삐- 삐 (빠른 간격) | 브레이크 페달 위에 발을 올리고 접근 |
| $10\text{cm}$ 미만 | 4단계 (충돌 위험) | 삐이이이익!! (연속 비프음) | 즉시 정지(Full Stop) 필수! |
2. 하드웨어 회로 구성과 브레드보드 배선
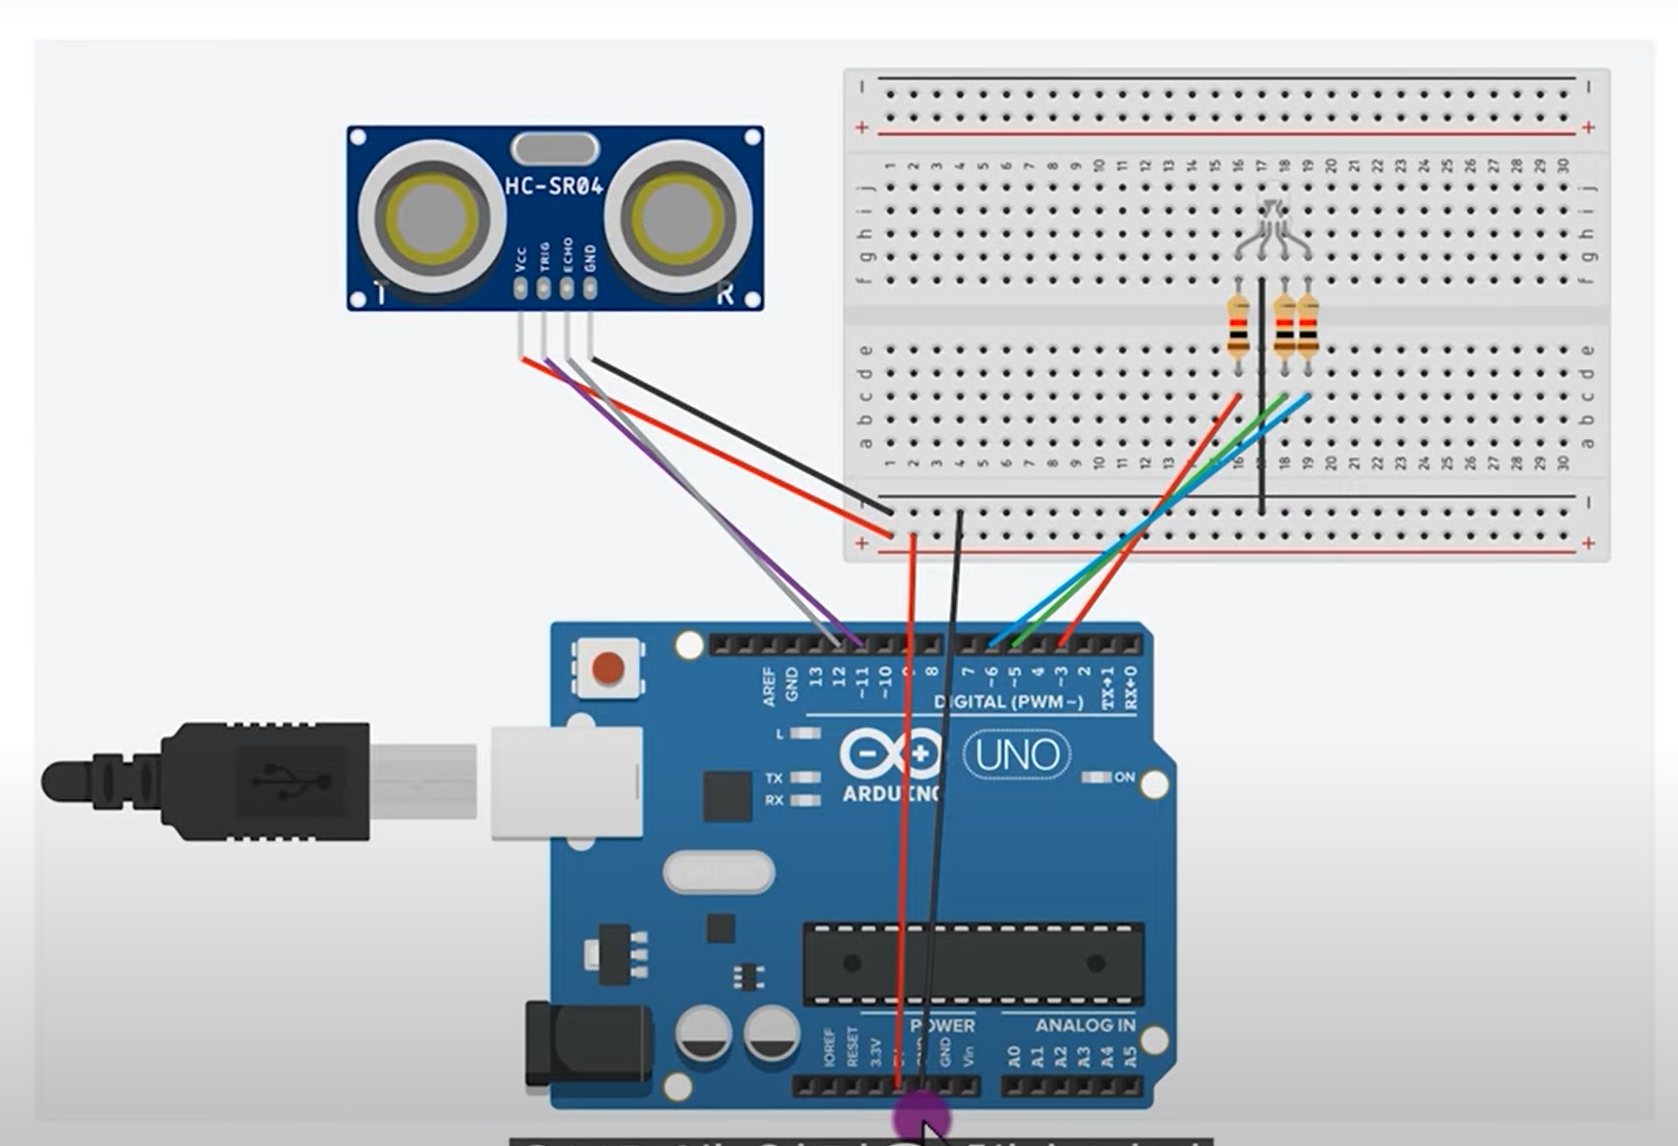
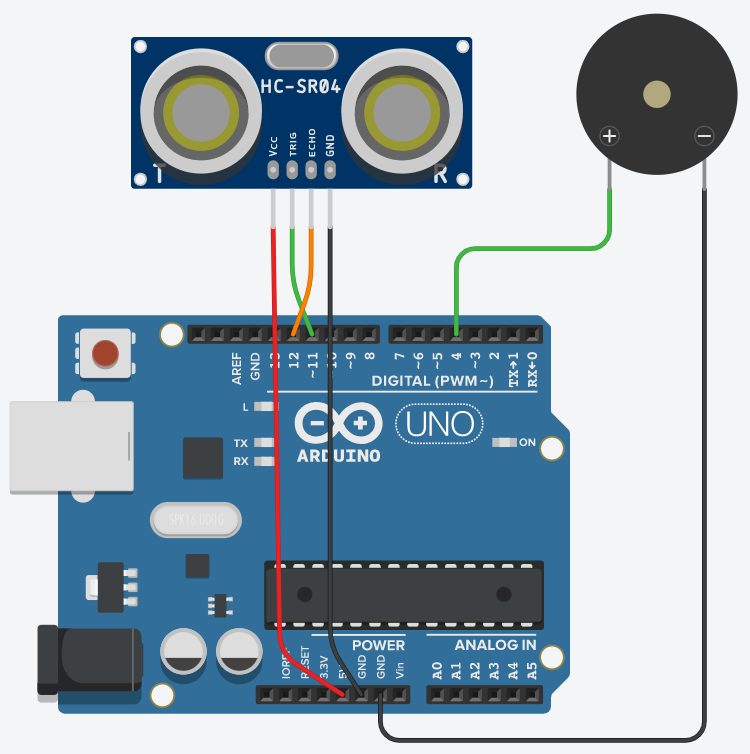
🔌 부품 결선 체크리스트
- HC-SR04 초음파 센서:
- VCC ➡️ 5V, GND ➡️ GND
- Trig ➡️ 아두이노 디지털 11번 핀
- Echo ➡️ 아두이노 디지털 12번 핀
- 피에조 부저 (Buzzer):
- 긴 다리(+) ➡️ 아두이노 디지털 4번 핀
- 짧은 다리(-) ➡️ GND
- 위험 경고 LED (선택사항):
- 13번 핀 ➡️ 220Ω 저항 ➡️ LED 애노드(+) ➡️ 캐소드(-) ➡️ GND.
3. 실습 전체 코드: 동적 가변 비프음 주차 센서 (Arduino C++)
💻 거리가 가까울수록 비프음 주기가 실시간으로 빨라지는 펌웨어
// 핀 번호 상수 정의
const int TRIG_PIN   = 11; // 초음파 트리거 핀
const int ECHO_PIN   = 12; // 초음파 에코 핀
const int BUZZER_PIN = 4;  // 피에조 부저 제어 핀
const int WARN_LED   = 13; // 위험 표시 LED 핀

void setup() {
  // PC 시리얼 모니터 통신 시작 (115200 bps)
  Serial.begin(115200);

  // 핀 모드 설정
  pinMode(TRIG_PIN, OUTPUT);
  pinMode(ECHO_PIN, INPUT);
  pinMode(BUZZER_PIN, OUTPUT);
  pinMode(WARN_LED, OUTPUT);

  // 초기 상태 설정
  digitalWrite(TRIG_PIN, LOW);
  digitalWrite(BUZZER_PIN, LOW);
  digitalWrite(WARN_LED, LOW);

  Serial.println("==========================================");
  Serial.println("   Smart Parking Assistant System Ready   ");
  Serial.println("==========================================");
}

void loop() {
  // 1. Trig 핀에 10마이크로초 펄스 발사
  digitalWrite(TRIG_PIN, LOW);
  delayMicroseconds(2);
  digitalWrite(TRIG_PIN, HIGH);
  delayMicroseconds(10);
  digitalWrite(TRIG_PIN, LOW);

  // 2. 왕복 비행 시간 측정 (타임아웃 30ms)
  long duration = pulseIn(ECHO_PIN, HIGH, 30000);

  // 3. 거리 계산 (cm 단위)
  float distance = (duration / 2.0) / 29.1;

  Serial.print("Distance: ");
  Serial.print(distance, 1);
  Serial.println(" cm");

  // 4. 거리별 가변 비프음 제어 로직
  if (distance > 0 && distance < 10.0) {
    // 10cm 미만: 충돌 직전 긴급 경보 (연속 비프음 + LED 점등)
    digitalWrite(WARN_LED, HIGH);
    tone(BUZZER_PIN, 2000); // 2kHz 날카로운 연속 경고음
    delay(50);
  }
  else if (distance >= 10.0 && distance < 30.0) {
    // 10cm ~ 30cm: 거리가 짧을수록 대기 시간이 줄어들어 빨라지는 비프음!
    digitalWrite(WARN_LED, HIGH);
    tone(BUZZER_PIN, 1000); // 1kHz 경고음
    delay(40);
    noTone(BUZZER_PIN);
    digitalWrite(WARN_LED, LOW);

    // 핵심: 거리에 비례하는 동적 딜레이 (예: 15cm -> 150ms 대기)
    int dynamicDelay = (int)(distance * 10);
    delay(dynamicDelay);
  }
  else {
    // 30cm 이상: 안전 거리 (무음 + LED 소등)
    noTone(BUZZER_PIN);
    digitalWrite(WARN_LED, LOW);
    delay(100);
  }
}
4. 코드 상세 해설 및 동적 지연 (Dynamic Delay) 알고리즘
// 거리에 따른 3색 LED 및 부저 경보 로직
if (distance <= 5) {
  analogWrite(red, 255); analogWrite(green, 0); analogWrite(blue, 0);
  delay(100); // 5cm 이하 초접근: 빨간불 + 급박한 비프음
} else if (distance <= 15) {
  analogWrite(red, 255); analogWrite(green, 255); analogWrite(blue, 0);
  delay(300); // 15cm 이하 주의: 노란불 + 보통 비프음
} else {
  analogWrite(red, 0); analogWrite(green, 255); analogWrite(blue, 0);
  delay(1000); // 안전 거리: 초록불 + 여유로운 비프음
}
🔍 수학적 비례식을 활용한 지능형 경보 메커니즘
int dynamicDelay = (int)(distance * 10);:- 거리가 $28\text{cm}$일 때: 비프음 사이 쉼표 시간이 $280\text{ms}$ (느긋하게 삐 — 삐 — 삐)
- 거리가 $12\text{cm}$일 때: 비프음 사이 쉼표 시간이 $120\text{ms}$ (다급하게 삐- 삐- 삐- 삐)
- 고정된
if - else계단식 방식보다 훨씬 부드럽고 매끄러운 연속 가변 주파수 사운드를 구현합니다!
tone()과noTone()의 조화:- 단순
digitalWrite()와 달리 마이크로컨트롤러 타이머 인터럽트를 통해 정밀한 주파수(1000Hz, 2000Hz)를 출력하므로, 훨씬 맑고 뚜렷한 차량용 경고음을 만들어냅니다.
- 단순
5. 실습 확장: 360도 회전 서보 모터 레이더 시스템
📡 180도 부채꼴 레이더 화면 구축
- 초음파 센서를 SG90 미니 서보 모터 위에 장착하고 $0^\circ \sim 180^\circ$를 좌우로 천천히 회전시킵니다.
- PC에서 프로세싱(Processing) GUI 프로그램을 실행하면, 군함이나 공항 관제탑의 원형 레이더 화면처럼 장애물의 각도와 거리 좌표가 녹색 빔 스크린에 실시간 점으로 매핑되는 환상적인 소나(Sonar) 시스템으로 확장할 수 있습니다!
🌟 도로시와 지니의 핵심 요약 노트!
| 거리 구간 | 상태 | 부저 소리 | LED 동작 |
|---|---|---|---|
| $30\text{cm}$ 이상 | 안전 (Safe) | 무음 (noTone) |
OFF |
| $10 \sim 30\text{cm}$ | 접근 주의 | 거리 비례 가변 비프음 (delay(dist * 10)) |
깜빡임 |
| $10\text{cm}$ 미만 | 충돌 위험 (Danger) | 2kHz 연속 고음 (tone(2000)) |
상시 점등 |
- 👧 도로시: “초음파 센서로 잰 거리에 비례해서 부저의 쉼표 시간을 줄여주니 진짜 고급 승용차의 후방 주차 센서와 똑같이 소리가 나!”
- 👨🏫 이호진 교수님: “축하해 도로시! 센서 입력값에 따라 출력을 능동적으로 조절하는 지능형 피드백 제어 시스템을 완벽히 정복했단다.”
- 🐶 토토: “바우! 이제 오전 센서 5개 챕터를 모두 완전하게 마스터했다 멍!”
서브목차